來源Pandaily•較早收集於 6m
HOST 讓人形機器人在 29 秒內學會技能
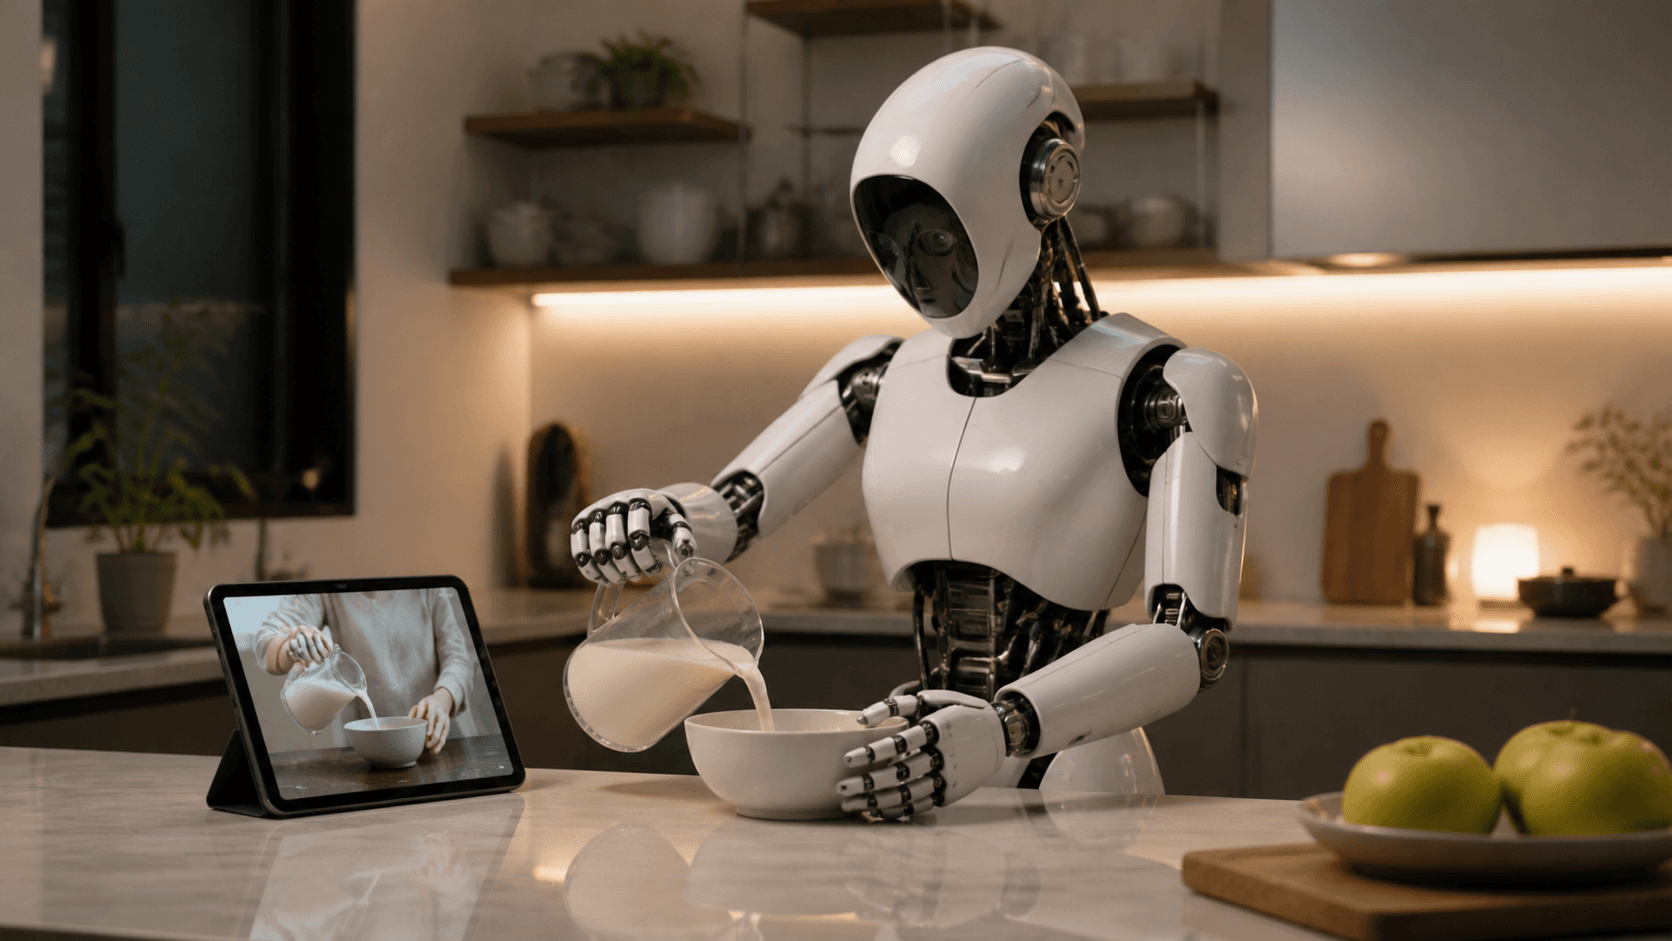
HOST 展示機器人能否在推論時學會新技能,而不必重新進行離線訓練。
30 秒速覽
有什麼變化
HOST 由 X Square Robot 開源
為什麼重要
推論時學習可能降低機器人在變動環境中運作所需的資料與重新訓練負擔。若報告的效能能跨任務與硬體泛化,HOST 可能讓機器人開發者不必完整執行離線訓練週期,就能更快部署新技能。
下一步行動
複製開源的 HOST 儲存庫,並在你的目標人形機器人平台上,針對一項操作任務測試其 29 秒示範工作流程。
誰應關注:Developers & AI Engineers
關鍵要點
- •HOST 由 X Square Robot 開源
- •該框架可從 29 秒的人類示範中學習
- •技能重現成功率據報達到 62%
- •這種方法將具身 AI 的適應方式,從離線微調轉向推論時模仿
深度解析
本篇為 AI 生成分析,非原文內容。
增強重點摘要
- •HOST 框架的核心機制在於利用視覺語言模型(VLM)將人類示範影片轉化為機器人可執行的動作序列,而非傳統的強化學習路徑。
- •該技術特別針對人形機器人的多自由度控制進行了優化,解決了跨形態(人類與機器人)動作映射的常見偏差問題。
- •X Square Robot 在開源策略中提供了預訓練的權重與模擬環境,旨在降低開發者進入具身智慧領域的門檻。
- •HOST 框架支援即時推論,這意味著機器人無需在雲端進行長時間的訓練,即可在邊緣設備上完成技能遷移。
- •該研究團隊在測試中發現,HOST 對於複雜操作任務(如精細抓取與工具使用)的泛化能力顯著優於傳統的模仿學習模型。
競品分析
學習方式
- HOST (X Square Robot)
- 推論時模仿 (In-context)
- Google RT-2
- 視覺-語言-動作模型
- NVIDIA Isaac Lab
- 模擬環境強化學習
示範需求
- HOST (X Square Robot)
- 29 秒影片
- Google RT-2
- 大規模數據集
- NVIDIA Isaac Lab
- 模擬數據與微調
部署速度
- HOST (X Square Robot)
- 即時 (推論時)
- Google RT-2
- 需離線訓練
- NVIDIA Isaac Lab
- 需離線訓練
成功率
- HOST (X Square Robot)
- 62% (報告值)
- Google RT-2
- 視任務而定
- NVIDIA Isaac Lab
- 高 (特定任務)
| 特性 | HOST (X Square Robot) | Google RT-2 | NVIDIA Isaac Lab |
|---|---|---|---|
| 學習方式 | 推論時模仿 (In-context) | 視覺-語言-動作模型 | 模擬環境強化學習 |
| 示範需求 | 29 秒影片 | 大規模數據集 | 模擬數據與微調 |
| 部署速度 | 即時 (推論時) | 需離線訓練 | 需離線訓練 |
| 成功率 | 62% (報告值) | 視任務而定 | 高 (特定任務) |
技術深入
- 採用基於 Transformer 的架構,將視覺特徵與機器人本體狀態進行對齊。
- 引入了動態注意力機制,使模型能自動過濾影片中的背景雜訊,聚焦於關鍵動作節點。
- 支援多模態輸入,允許使用者透過自然語言指令對示範動作進行微調或修正。
- 實作了閉環控制系統,確保在執行過程中能根據感測器回饋進行即時路徑修正。
前景展望基於引用來源的 AI 分析
具身智慧開發週期將縮短 80% 以上
推論時學習技術消除了大規模數據收集與離線訓練的必要性,使機器人技能迭代速度大幅提升。
人形機器人將進入家庭服務場景
HOST 框架降低了機器人適應非結構化環境的門檻,使其能透過簡單示範學習家務技能。
時間線
2026-05
X Square Robot 發布 HOST 框架技術白皮書
2026-07
HOST 框架正式在 GitHub 開源並釋出預訓練模型
2026-08
X Square Robot 發表關於 HOST 在人形機器人實機測試的效能報告
- 2026-05X Square Robot 發布 HOST 框架技術白皮書
- 2026-07HOST 框架正式在 GitHub 開源並釋出預訓練模型
- 2026-08X Square Robot 發表關於 HOST 在人形機器人實機測試的效能報告
AI 週報
閱讀本週精選 AI 大事摘要 →
相關動態
AI 策展新聞聚合。所有內容版權歸原始發布者所有。
原始來源: Pandaily ↗
每週電子報
每週一封,可隨時退訂。