來源钛媒体•較早收集於 23m
清華 00 後團隊獲融資,為機器人裝上觸覺
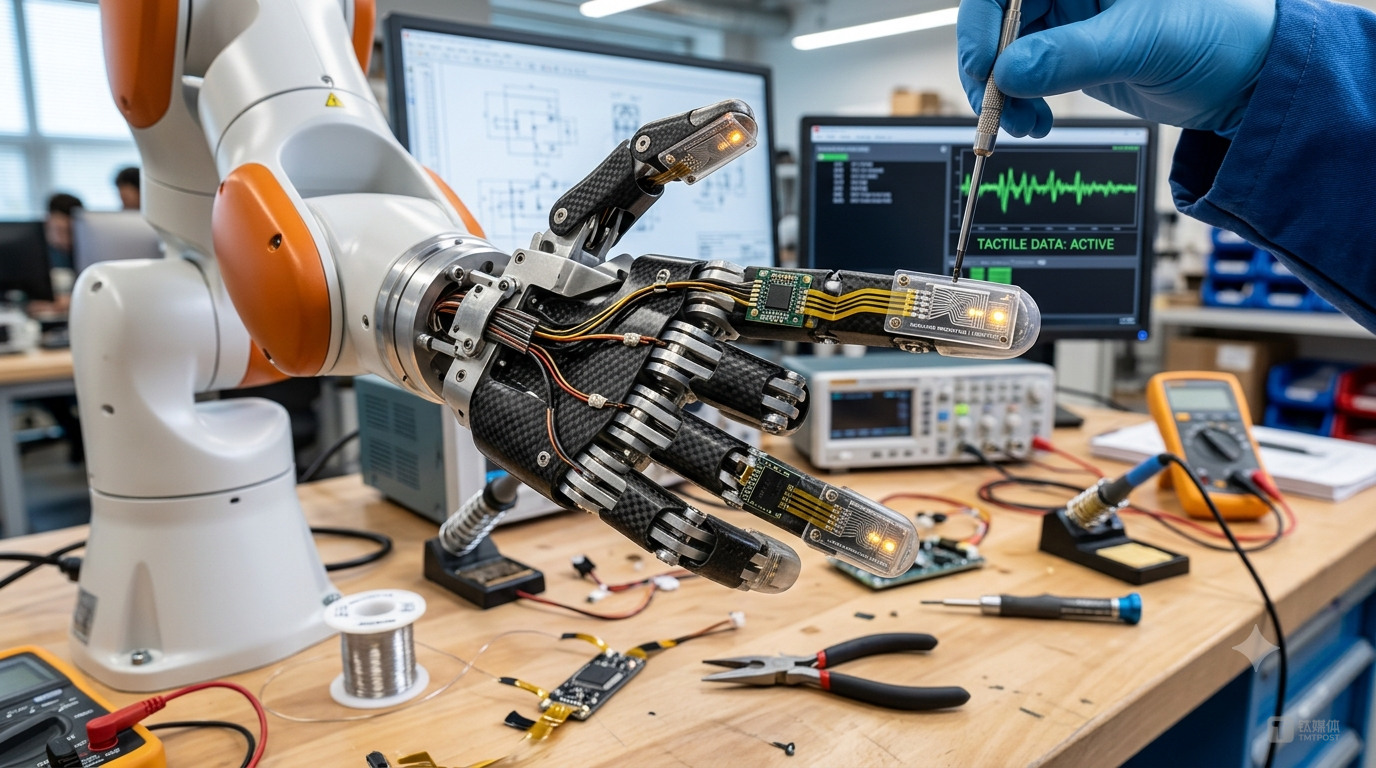
觸覺感測是機器人技術的下一個前沿;看看這家新創公司如何擴大商業交付規模。
30 秒速覽
有什麼變化
三個月內完成兩輪融資
為什麼重要
觸覺感測是具身智慧(Embodied AI)的關鍵瓶頸;解決此問題將使機器人能夠執行過去無法完成的複雜操作任務。
下一步行動
如果您正在開發具身智慧,請研究整合觸覺反饋迴路,以提升機器人操作物體的準確度。
誰應關注:Developers & AI Engineers
關鍵要點
- •三個月內完成兩輪融資
- •專注於機器人觸覺感測硬體
- •已從研發階段轉向小批量商業交付
深度解析
本篇為 AI 生成分析,非原文內容。
增強重點摘要
- •該團隊名稱為「清觸科技」(TsingTouch),核心成員多來自清華大學精密儀器系與自動化系。
- •其觸覺感測器採用了基於光學原理的陣列式觸覺感測技術,能夠實現高解析度的壓力分佈檢測。
- •融資資金主要用於擴建自動化生產線,以解決目前機器人觸覺感測器產能不足的瓶頸。
- •該技術已在工業抓取與靈巧手領域進行試點應用,旨在解決傳統力矩感測器無法感知物體表面紋理與滑移的問題。
- •團隊獲得了包括知名硬科技創投機構(如紅杉中國種子基金或同類早期基金)的青睞,顯示資本市場對人形機器人供應鏈的看好。
競品分析
清觸科技
- 技術路徑
- 光學陣列式
- 優勢
- 高解析度、低成本
- 劣勢
- 商業化初期,耐用性待驗證
GelSight
- 技術路徑
- 光學成像
- 優勢
- 觸覺感知精度極高
- 劣勢
- 體積較大,整合難度高
SynTouch
- 技術路徑
- 生物仿生/流體
- 優勢
- 模擬人類觸覺豐富
- 劣勢
- 結構複雜,量產成本高
傳統力矩感測器廠商
- 技術路徑
- 電阻/電容式
- 優勢
- 工業級穩定性
- 劣勢
- 空間解析度低,無法感知紋理
| 競爭對手 | 技術路徑 | 優勢 | 劣勢 |
|---|---|---|---|
| 清觸科技 | 光學陣列式 | 高解析度、低成本 | 商業化初期,耐用性待驗證 |
| GelSight | 光學成像 | 觸覺感知精度極高 | 體積較大,整合難度高 |
| SynTouch | 生物仿生/流體 | 模擬人類觸覺豐富 | 結構複雜,量產成本高 |
| 傳統力矩感測器廠商 | 電阻/電容式 | 工業級穩定性 | 空間解析度低,無法感知紋理 |
技術深入
- 採用微型攝像頭結合彈性體材料,將物體接觸產生的形變轉化為光學圖像資訊。
- 利用深度學習演算法對觸覺圖像進行即時處理,提取壓力、剪切力及滑移特徵。
- 具備多模態感知能力,可同時輸出接觸點的力向量與表面幾何形狀數據。
- 模組化設計,可適配多種主流機器人靈巧手與機械臂末端執行器。
前景展望基於引用來源的 AI 分析
觸覺感測器將成為人形機器人標配
隨著機器人從結構化環境走向非結構化環境,觸覺感知對於精細操作與安全交互的必要性將大幅提升。
光學觸覺技術將推動機器人靈巧手成本下降
相比傳統昂貴的力矩感測器,基於光學的方案具有更高的量產潛力與成本優勢。
時間線
2024-05
清觸科技團隊正式成立並啟動觸覺感測器原型研發
2025-12
完成天使輪融資,技術驗證階段結束
2026-03
完成Pre-A輪融資,並啟動小批量生產線建設
- 2024-05清觸科技團隊正式成立並啟動觸覺感測器原型研發
- 2025-12完成天使輪融資,技術驗證階段結束
- 2026-03完成Pre-A輪融資,並啟動小批量生產線建設
AI 週報
閱讀本週精選 AI 大事摘要 →
相關動態
AI 策展新聞聚合。所有內容版權歸原始發布者所有。
原始來源: 钛媒体 ↗
每週電子報
每週一封,可隨時退訂。