來源钛媒体•較早收集於 15m
讓機器人憑本能工作
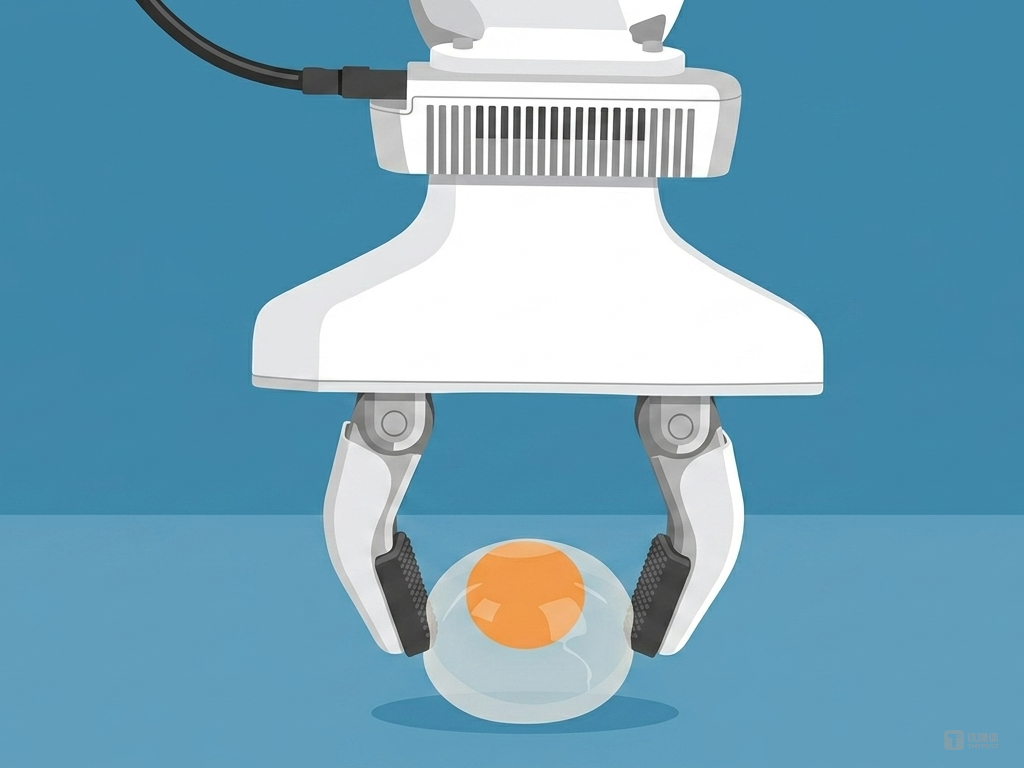
了解為何下一代具身 AI 可能從視覺優先轉向觸覺驅動。
30 秒速覽
有什麼變化
橡木果機器人希望讓機器人以類似人類本能的方式執行工作
為什麼重要
如果觸覺能成為機器人決策的重要輸入,機器人在抓取、裝配與非結構化環境中的適應能力可能提升。這也意味著具身 AI 的競爭將從視覺模型延伸至多模態感知、控制與本體設計。
下一步行動
為你的機器人原型加入一個觸覺感測末端執行器,並比較僅使用視覺與視覺加觸覺時的抓取成功率。
誰應關注:Developers & AI Engineers
關鍵要點
- •橡木果機器人希望讓機器人以類似人類本能的方式執行工作
- •觸覺被視為理解接觸、受力與環境變化的第一手感知訊號
- •視覺不再是唯一核心感測能力,而是與觸覺互補的旁觀者
深度解析
本篇為 AI 生成分析,非原文內容。
增強重點摘要
- •橡木果機器人(Oakberry Robotics)致力於開發具備『本體感覺』(Proprioception)的機器人系統,旨在解決傳統工業機器人在非結構化環境中操作靈活性不足的問題。
- •該公司採用了基於強化學習(Reinforcement Learning)的控制策略,使機器人能夠在沒有預先編程路徑的情況下,透過即時力矩回饋調整動作。
- •其技術架構整合了高頻率的觸覺感測器陣列,數據採樣率達到毫秒級,以模擬人類神經系統對物體硬度、摩擦力和重量的快速反應。
- •橡木果機器人的研究重點之一是『觸覺伺服控制』(Tactile Servoing),這允許機器人在視覺遮擋或光線不足的環境下,依然能精確完成抓取與組裝任務。
- •該技術方案正逐步從實驗室環境轉向物流倉儲與精密製造領域,目標是降低機器人部署對環境改造的依賴成本。
競品分析
核心感知
- 橡木果機器人
- 觸覺優先 (本能)
- Sanctuary AI
- 多模態感知 (視覺+觸覺)
- Figure AI
- 視覺語言模型 (VLM) 驅動
應用場景
- 橡木果機器人
- 精密操作/非結構化環境
- Sanctuary AI
- 通用人形機器人
- Figure AI
- 工業自動化/通用勞動力
技術路徑
- 橡木果機器人
- 強化學習/力矩控制
- Sanctuary AI
- 遠端操作/模仿學習
- Figure AI
- 端到端神經網路
| 特性 | 橡木果機器人 | Sanctuary AI | Figure AI |
|---|---|---|---|
| 核心感知 | 觸覺優先 (本能) | 多模態感知 (視覺+觸覺) | 視覺語言模型 (VLM) 驅動 |
| 應用場景 | 精密操作/非結構化環境 | 通用人形機器人 | 工業自動化/通用勞動力 |
| 技術路徑 | 強化學習/力矩控制 | 遠端操作/模仿學習 | 端到端神經網路 |
技術深入
- 採用基於力矩感測的阻抗控制(Impedance Control)演算法,實現機器人與環境的柔性互動。
- 整合了專有的觸覺皮膚技術,利用壓阻式感測器陣列捕捉接觸面的壓力分佈圖(Pressure Maps)。
- 核心控制模型採用了分層式架構,底層為高頻率的力矩迴路,上層為基於視覺與觸覺融合的任務規劃器。
- 支援模擬到現實(Sim-to-Real)的遷移學習,透過大規模物理模擬環境訓練機器人的本能反應,再部署至實體硬體。
前景展望基於引用來源的 AI 分析
觸覺感知將成為下一代通用機器人的標準配置。
隨著非結構化環境任務需求的增加,僅依賴視覺的機器人已無法滿足複雜操作的精度要求。
機器人編程將從代碼編寫轉向行為示範。
基於本能與強化學習的控制方式,使得機器人透過模仿學習即可習得技能,無需傳統的硬編碼路徑。
時間線
2024-05
橡木果機器人正式成立,專注於觸覺感知技術研發。
2025-02
發布首款具備觸覺反饋的機器人原型機,展示在複雜環境下的物體識別能力。
2026-01
完成新一輪融資,並宣布與物流合作夥伴進行實地測試。
- 2024-05橡木果機器人正式成立,專注於觸覺感知技術研發。
- 2025-02發布首款具備觸覺反饋的機器人原型機,展示在複雜環境下的物體識別能力。
- 2026-01完成新一輪融資,並宣布與物流合作夥伴進行實地測試。
AI 週報
閱讀本週精選 AI 大事摘要 →
相關動態
AI 策展新聞聚合。所有內容版權歸原始發布者所有。
原始來源: 钛媒体 ↗
每週電子報
每週一封,可隨時退訂。