來源虎嗅•較早收集於 29m
機器人指尖觸覺:機器人技術的新前沿
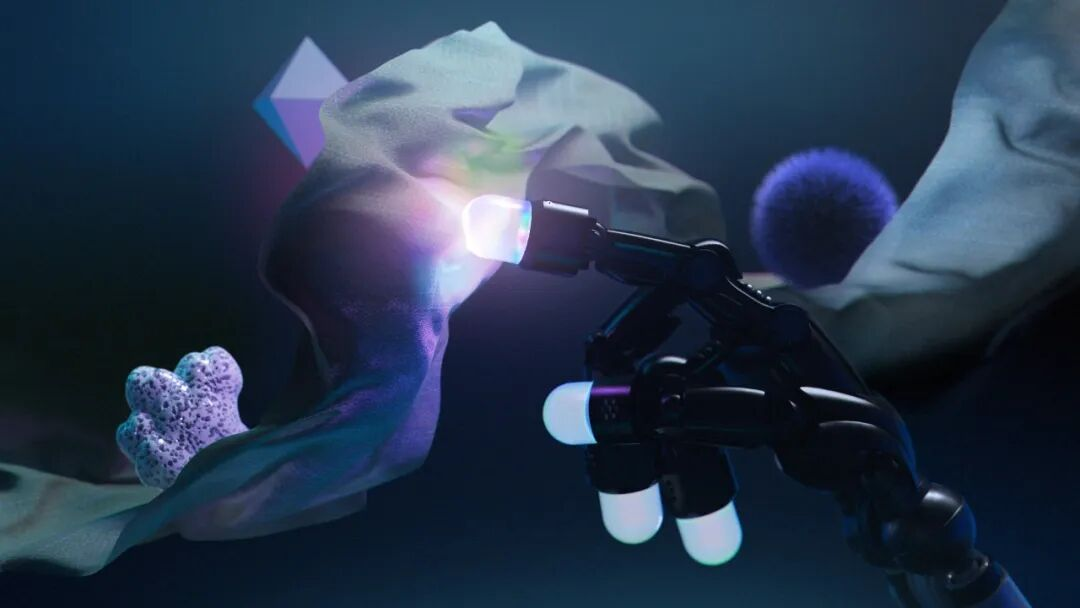
觸覺感知是人形機器人的下一個硬體瓶頸;了解為何投資者紛紛押注機器人指尖技術。
30 秒速覽
有什麼變化
觸覺感知對於機器人處理玻璃或軟水果等現實世界物體至關重要。
為什麼重要
觸覺感知是人形機器人從受控實驗室環境邁向複雜、非結構化現實任務的「缺失環節」。
下一步行動
在MuJoCo或Isaac Sim等平台中探索觸覺傳感器集成,為具身智能任務做好準備。
誰應關注:Developers & AI Engineers
關鍵要點
- •觸覺感知對於機器人處理玻璃或軟水果等現實世界物體至關重要。
- •基於視覺的觸覺傳感器(如GelSight技術)利用柔性材料與微型攝像頭來檢測壓力與滑移。
- •主要挑戰在於傳感器的耐用性、高頻數據處理能力以及量產的一致性。
- •Meta與Figure等巨頭正將觸覺反饋直接整合至機器人控制模型中。
深度解析
本篇為 AI 生成分析,非原文內容。
增強重點摘要
- •觸覺傳感器正從單純的壓力檢測演進為具備『多模態感知』能力,能同時識別物體的紋理、硬度、溫度及熱導率。
- •AI模型已開始採用『觸覺-視覺聯合訓練』(Visuo-Tactile Pre-training),使機器人能透過視覺預測觸覺反饋,解決傳感器在高速運動下的延遲問題。
- •新型觸覺皮膚採用了『電子皮膚』(E-skin)技術,利用柔性電子電路與奈米材料,實現了在大面積曲面上的高密度傳感器陣列佈局。
- •觸覺數據的『稀疏性』與『高維度』特性促使研究人員開發專用的觸覺神經網絡(Tactile Neural Networks),以降低對算力的需求並提升實時反應速度。
- •產業標準化組織正推動觸覺數據格式的統一,旨在解決不同傳感器硬體間的數據互通性問題,加速機器人學習模型的遷移。
競品分析
GelSight
- 核心技術路徑
- 光學成像(視覺觸覺)
- 觸覺精度
- 極高(微米級)
- 應用場景
- 實驗室、精密組裝
Syntouch (BioTac)
- 核心技術路徑
- 液體壓力傳感(仿生)
- 觸覺精度
- 高(模擬指尖)
- 應用場景
- 醫療、義肢、科研
Meta (Digit)
- 核心技術路徑
- 視覺觸覺傳感器
- 觸覺精度
- 中高
- 應用場景
- 人形機器人研究
緯鈦機器人
- 核心技術路徑
- 柔性陣列傳感
- 觸覺精度
- 中(高耐用性)
- 應用場景
- 工業自動化、物流
| 公司/技術 | 核心技術路徑 | 觸覺精度 | 應用場景 |
|---|---|---|---|
| GelSight | 光學成像(視覺觸覺) | 極高(微米級) | 實驗室、精密組裝 |
| Syntouch (BioTac) | 液體壓力傳感(仿生) | 高(模擬指尖) | 醫療、義肢、科研 |
| Meta (Digit) | 視覺觸覺傳感器 | 中高 | 人形機器人研究 |
| 緯鈦機器人 | 柔性陣列傳感 | 中(高耐用性) | 工業自動化、物流 |
技術深入
- 視覺觸覺傳感器原理:利用透明彈性體(如矽膠)覆蓋在攝像頭上方,當物體接觸表面時,彈性體變形,攝像頭捕捉變形圖像並透過卷積神經網絡(CNN)轉換為力矩與接觸幾何數據。
- 數據處理架構:採用邊緣計算(Edge Computing)處理高頻觸覺信號,將原始傳感器數據在本地轉換為力向量(Force Vectors),僅將處理後的特徵傳輸至主控模型。
- 傳感器陣列佈局:採用壓阻式(Piezoresistive)或電容式(Capacitive)傳感單元,通過矩陣掃描電路實現對接觸點的空間定位,解析度取決於單元間距與信號串擾抑制技術。
前景展望基於引用來源的 AI 分析
觸覺傳感器將在2027年前實現工業級量產成本下降50%。
隨著柔性電子製造工藝的成熟與印刷電路技術的導入,傳感器單元成本將隨規模效應顯著降低。
機器人觸覺數據將成為繼視覺數據後,第二大AI訓練數據集來源。
為了實現機器人在非結構化環境中的自主操作,觸覺反饋數據對於強化學習模型的收斂至關重要。
時間線
2023-05
緯鈦機器人完成種子輪融資,啟動柔性觸覺傳感器研發。
2024-09
緯鈦機器人發布首款針對工業場景的觸覺傳感器原型,解決耐用性問題。
2025-11
緯鈦機器人與多家物流自動化企業達成合作,進行觸覺感知系統的實地測試。
- 2023-05緯鈦機器人完成種子輪融資,啟動柔性觸覺傳感器研發。
- 2024-09緯鈦機器人發布首款針對工業場景的觸覺傳感器原型,解決耐用性問題。
- 2025-11緯鈦機器人與多家物流自動化企業達成合作,進行觸覺感知系統的實地測試。
AI 週報
閱讀本週精選 AI 大事摘要 →
相關動態
AI 策展新聞聚合。所有內容版權歸原始發布者所有。
原始來源: 虎嗅 ↗
每週電子報
每週一封,可隨時退訂。