來源Pandaily•較早收集於 62m
RoboScience 發布通用具身智慧模型 Visics
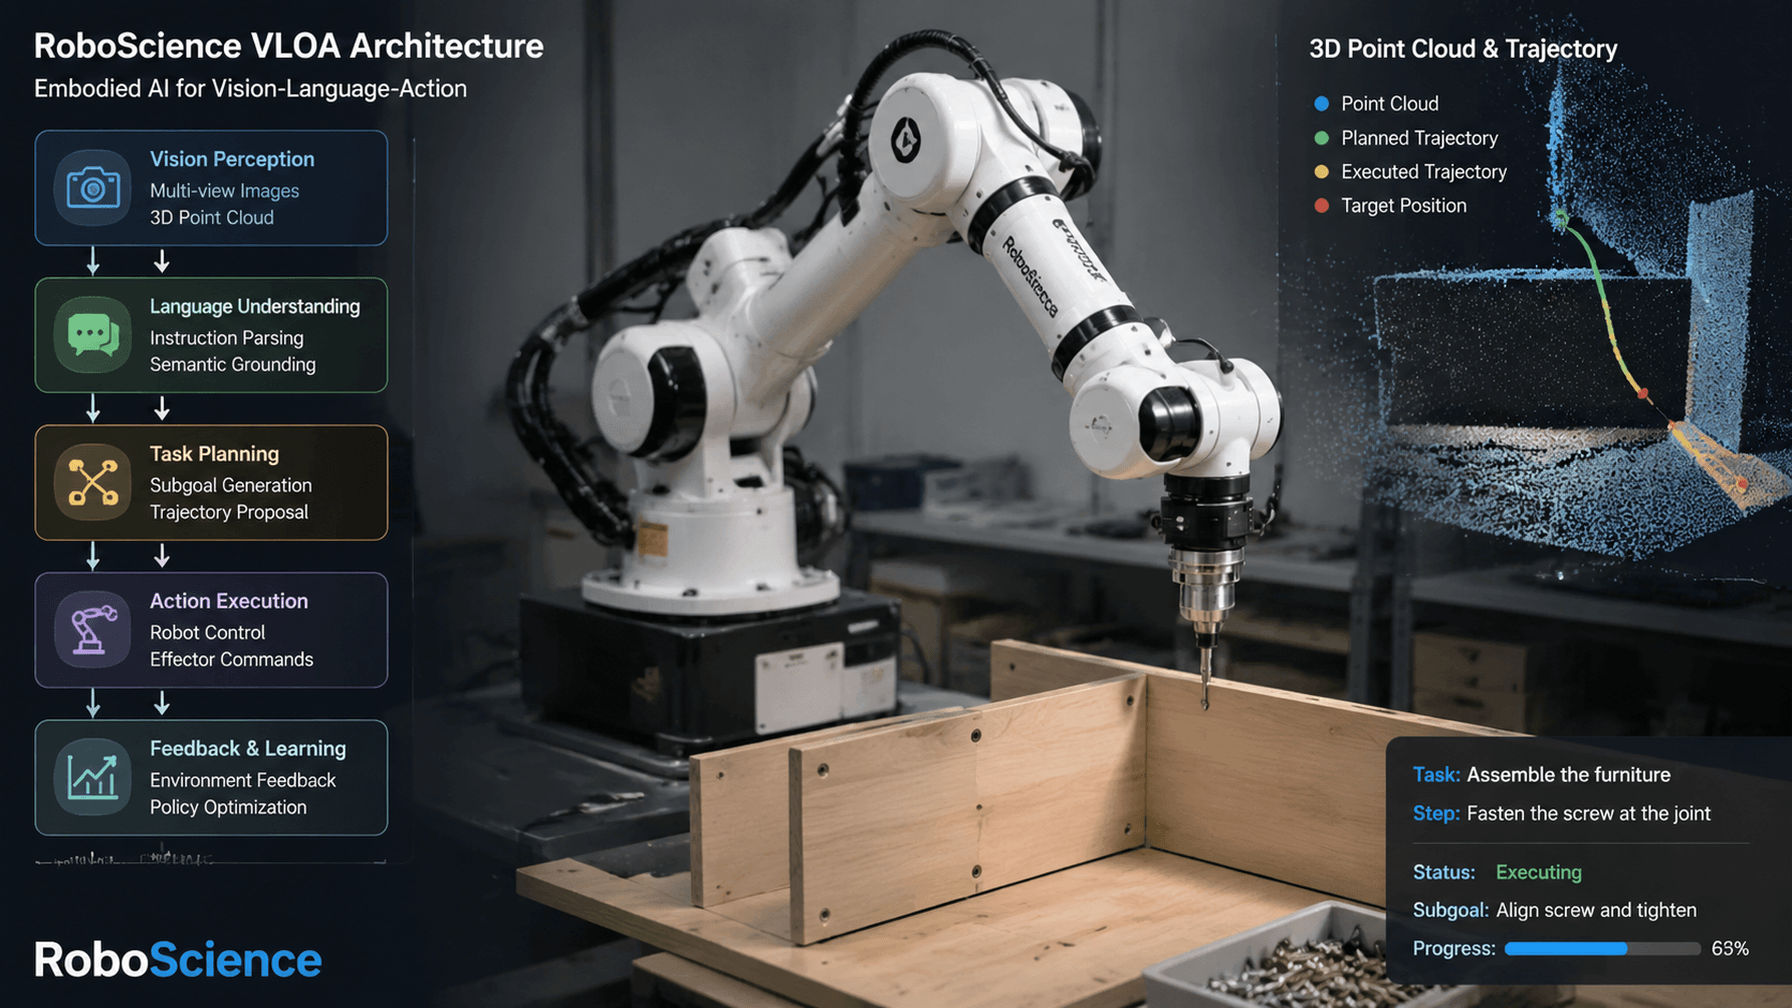
來自中國的全新通用具身智慧模型,可能挑戰現有的機器人智慧基準。
30 秒速覽
有什麼變化
Visics 被設計為通用具身智慧模型
為什麼重要
Visics 的發布有助於擴大具身智慧生態系統,並可能降低開發者在實體環境中部署智慧代理的門檻。
下一步行動
查閱 Visics 技術文件,評估其與現有 ROS (Robot Operating System) 環境的相容性。
誰應關注:Developers & AI Engineers
關鍵要點
- •Visics 被設計為通用具身智慧模型
- •由北京新創公司 RoboScience 開發
- •包含用於機器人整合的完整技術框架
深度解析
本篇為 AI 生成分析,非原文內容。
增強重點摘要
- •Visics 模型採用了多模態大模型(LMM)架構,能夠同時處理視覺、語言與觸覺感測器數據,實現對複雜環境的即時感知。
- •該模型特別強化了機器人在非結構化環境中的泛化能力,使其無需針對特定任務進行重新訓練即可執行多種操作。
- •RoboScience 在發布會中展示了 Visics 與多種主流機器人硬體平台的 API 兼容性,旨在降低具身智慧的開發門檻。
- •Visics 引入了基於強化學習的預測控制算法,顯著提升了機器人在動態環境下與人類協作的安全性與流暢度。
- •該公司計劃透過開源部分核心組件,建立圍繞 Visics 的開發者生態系統,以加速具身智慧在工業與家庭場景的落地。
競品分析
核心架構
- Visics (RoboScience)
- 多模態具身大模型
- Google RT-2
- 視覺-語言-動作模型
- Tesla Optimus AI
- 端到端神經網絡
應用場景
- Visics (RoboScience)
- 工業與家庭通用操作
- Google RT-2
- 機器人操作任務
- Tesla Optimus AI
- 人形機器人自主作業
開放程度
- Visics (RoboScience)
- 計劃部分開源
- Google RT-2
- 研究級別/部分API
- Tesla Optimus AI
- 封閉生態
| 特性 | Visics (RoboScience) | Google RT-2 | Tesla Optimus AI |
|---|---|---|---|
| 核心架構 | 多模態具身大模型 | 視覺-語言-動作模型 | 端到端神經網絡 |
| 應用場景 | 工業與家庭通用操作 | 機器人操作任務 | 人形機器人自主作業 |
| 開放程度 | 計劃部分開源 | 研究級別/部分API | 封閉生態 |
技術深入
- 採用 Transformer 架構作為核心骨幹,支援高維度感測器數據融合。
- 整合了視覺注意力機制(Visual Attention Mechanism),能精確識別並追蹤動態物體。
- 具備零樣本(Zero-shot)遷移學習能力,透過大規模模擬數據預訓練,減少對實體數據的依賴。
- 支援邊緣計算部署,優化了模型推理延遲,確保機器人反應時間在毫秒級別。
前景展望基於引用來源的 AI 分析
具身智慧將加速進入家庭服務機器人市場
Visics 的通用性降低了針對家庭多樣化環境進行客製化開發的成本。
機器人操作系統(ROS)的市場份額將面臨挑戰
Visics 提供的完整技術框架可能整合更多底層控制邏輯,改變現有的機器人軟體開發模式。
時間線
2025-03
RoboScience 公司在北京正式註冊成立,專注於具身智慧研發。
2025-11
完成種子輪融資,開始構建大規模機器人模擬訓練環境。
2026-06
正式發布通用具身智慧模型 Visics。
- 2025-03RoboScience 公司在北京正式註冊成立,專注於具身智慧研發。
- 2025-11完成種子輪融資,開始構建大規模機器人模擬訓練環境。
- 2026-06正式發布通用具身智慧模型 Visics。
AI 週報
閱讀本週精選 AI 大事摘要 →
相關動態
AI 策展新聞聚合。所有內容版權歸原始發布者所有。
原始來源: Pandaily ↗
每週電子報
每週一封,可隨時退訂。