來源InfoQ中国•較早收集於 0m
橡木果發布具身本能模型 Natus AGE-0
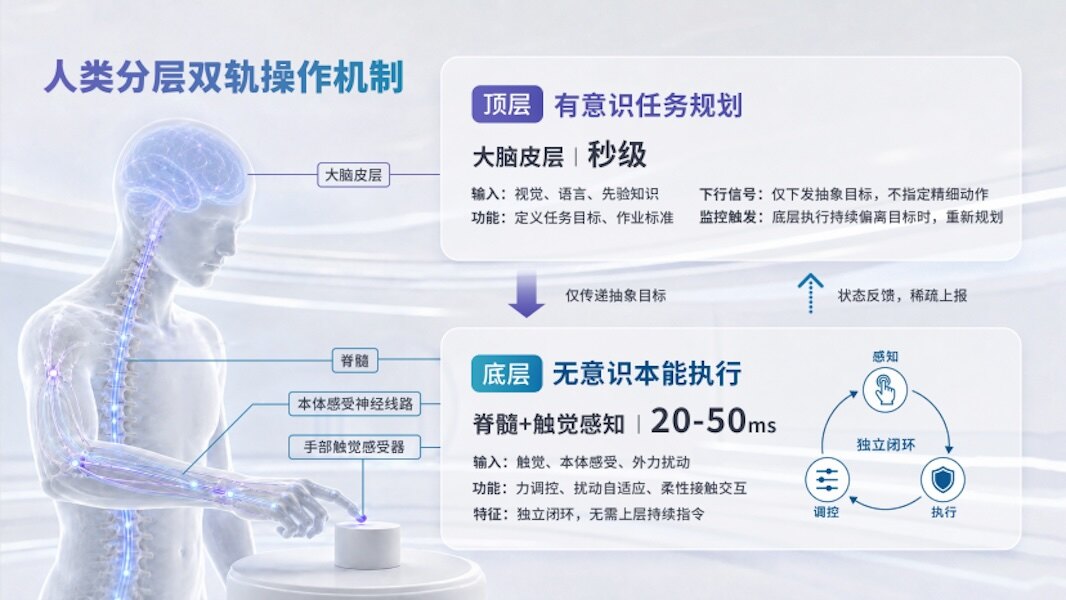
全新具身模型瞄準機器人資料瓶頸,並獲兩家主要投資機構支持。
30 秒速覽
有什麼變化
Natus AGE-0 被定位為一種聚焦本能能力的新型具身 AI 模型。
為什麼重要
此發布顯示業界正加大對具身 AI 方法的投資,試圖降低對大規模真實世界訓練資料的依賴。若該模型能展現可遷移的行為能力,可能吸引機器人開發商與工業 AI 公司的關注。
下一步行動
追蹤 Natus AGE-0 後續的技術發布,並將其零樣本或少樣本控制表現與你目前的機器人策略模型進行基準比較。
誰應關注:Researchers & Academics
關鍵要點
- •Natus AGE-0 被定位為一種聚焦本能能力的新型具身 AI 模型。
- •橡木果宣稱該模型是全球首個「具身本能模型」。
- •該新創獲得招商局創投與蔚來資本的天使輪投資。
深度解析
本篇為 AI 生成分析,非原文內容。
增強重點摘要
- •橡木果(OakFruit)的核心研發團隊成員多來自於頂尖機器人實驗室與自動駕駛公司,具備深厚的具身智能(Embodied AI)背景。
- •Natus AGE-0 模型採用了「本能驅動」架構,旨在解決傳統具身智能在複雜環境下反應延遲與決策僵化的問題。
- •該模型不僅限於軟體層面,橡木果計畫將 Natus AGE-0 與特定硬體載體進行深度耦合,以實現感知與行動的毫秒級閉環。
- •招商局創投與蔚來資本的投資不僅提供資金,還將協助橡木果在物流倉儲與智慧電動車場景進行落地驗證。
- •Natus AGE-0 的訓練數據集結合了大規模仿真環境與真實世界機器人交互數據,強調在無標註環境下的自主學習能力。
競品分析
橡木果 Natus AGE-0
- 核心定位
- 具身本能模型
- 技術路徑
- 本能驅動架構
- 關鍵優勢
- 低延遲、自主反應
Figure AI
- 核心定位
- 通用人形機器人
- 技術路徑
- 端到端神經網絡
- 關鍵優勢
- 硬體整合度高、商業化進程快
Tesla Optimus
- 核心定位
- 通用人形機器人
- 技術路徑
- FSD 視覺遷移
- 關鍵優勢
- 數據規模龐大、量產能力強
宇樹科技 (Unitree)
- 核心定位
- 具身智能機器人
- 技術路徑
- 強化學習
- 關鍵優勢
- 硬體成本控制、運動控制能力
| 競爭對手 | 核心定位 | 技術路徑 | 關鍵優勢 |
|---|---|---|---|
| 橡木果 Natus AGE-0 | 具身本能模型 | 本能驅動架構 | 低延遲、自主反應 |
| Figure AI | 通用人形機器人 | 端到端神經網絡 | 硬體整合度高、商業化進程快 |
| Tesla Optimus | 通用人形機器人 | FSD 視覺遷移 | 數據規模龐大、量產能力強 |
| 宇樹科技 (Unitree) | 具身智能機器人 | 強化學習 | 硬體成本控制、運動控制能力 |
技術深入
- 採用基於本能(Instinct-based)的決策層,區別於傳統基於大語言模型(LLM)的推理路徑,大幅降低計算資源需求。
- 具備多模態感知融合能力,能即時處理視覺、觸覺與本體感覺數據。
- 引入了動態環境適應機制,允許機器人在未經訓練的場景中進行即時路徑規劃與避障。
- 支援邊緣計算部署,模型參數經過輕量化處理,可運行於嵌入式機器人控制器上。
前景展望基於引用來源的 AI 分析
具身本能模型將成為工業自動化領域的標準配置。
隨著對即時反應要求極高的場景增加,本能驅動模型比傳統推理模型更能滿足工業安全與效率需求。
橡木果將在 2027 年前推出首款搭載 Natus AGE-0 的商用機器人產品。
獲得蔚來資本等產業資本支持,預示著其技術將快速向車載或物流機器人硬體轉化。
時間線
2026-05
橡木果公司正式成立,專注於具身智能研發。
2026-08
發布 Natus AGE-0 模型並宣布獲得天使輪融資。
- 2026-05橡木果公司正式成立,專注於具身智能研發。
- 2026-08發布 Natus AGE-0 模型並宣布獲得天使輪融資。
AI 週報
閱讀本週精選 AI 大事摘要 →
相關動態
AI 策展新聞聚合。所有內容版權歸原始發布者所有。
原始來源: InfoQ中国 ↗
每週電子報
每週一封,可隨時退訂。