來源NVIDIA Developer Blog•較早收集於 31m
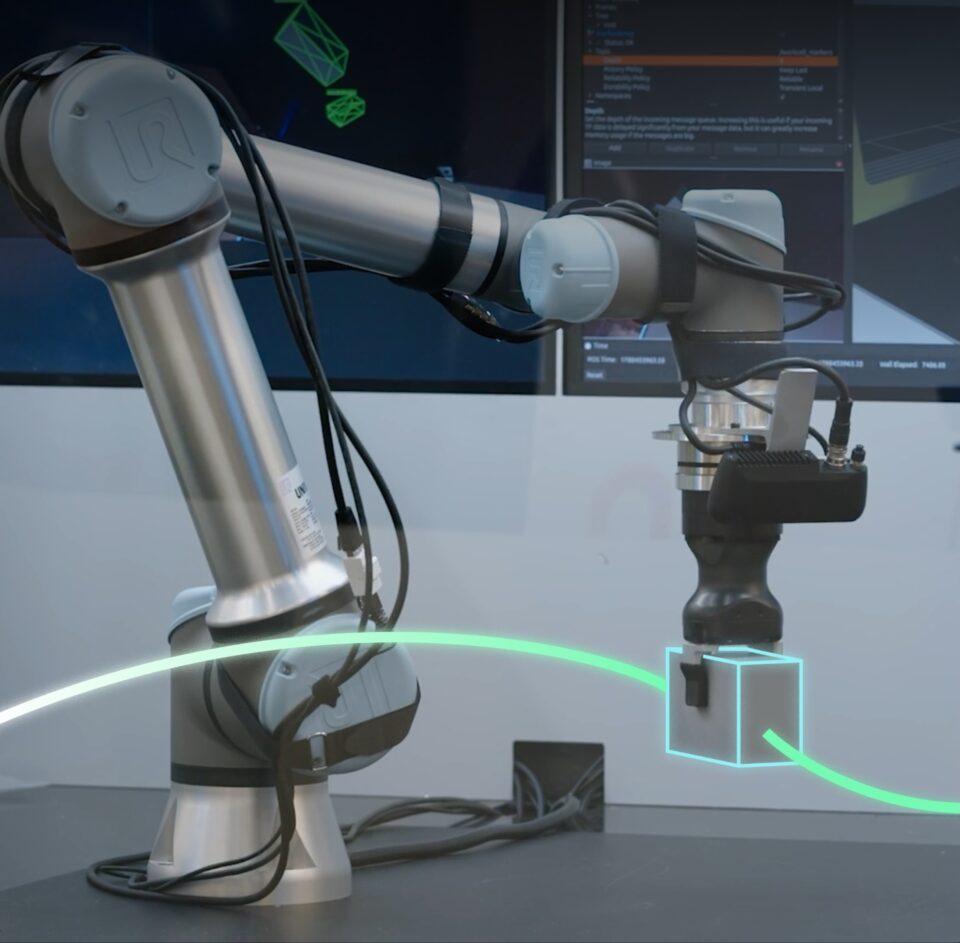
NVIDIA 推出用於機器人功能安全的 Halos 系統

了解 NVIDIA 如何解決在人類共享空間中部署自主機器人的關鍵安全挑戰。
30 秒速覽
有什麼變化
為自主機器人提供全端功能安全框架。
為什麼重要
該系統彌補了傳統剛性安全標準與現代自主機器人所需靈活性之間的差距。這是將機器人部署到以人為本、非結構化工作空間的關鍵一步。
下一步行動
查閱 NVIDIA Halos 文件,了解如何將功能安全層整合到您現有的機器人感知堆疊中。
誰應關注:Developers & AI Engineers
關鍵要點
- •為自主機器人提供全端功能安全框架。
- •解決機器人在圍欄外運作時,非結構化環境中的安全挑戰。
- •為物理 AI 應用實現 AI 驅動的安全協議。
深度解析
本篇為 AI 生成分析,非原文內容。
增強重點摘要
- •Halos 系統整合了 NVIDIA Isaac 機器人平台,利用即時感測器融合技術來監控機器人周圍的動態障礙物。
- •該系統符合 ISO 10218 和 ISO 13849 等國際機器人安全標準,為 AI 驅動的決策提供了合規性基礎。
- •Halos 採用了基於硬體的安全監控架構,確保即使在 AI 模型發生故障時,也能觸發緊急停止或安全降級機制。
- •該系統支援多種感測器輸入,包括 LiDAR、深度相機和超音波,並透過 NVIDIA Orin 或 Thor 處理器進行邊緣運算。
- •Halos 引入了『安全數位孿生』概念,允許開發者在部署前於 NVIDIA Omniverse 中模擬各種極端安全場景。
競品分析
核心定位
- NVIDIA Halos
- AI 驅動的動態環境安全
- Siemens Safety Integrated
- 工業自動化與 PLC 安全
- ABB SafeMove
- 工業機器人運動限制
AI 整合度
- NVIDIA Halos
- 極高 (原生支援物理 AI)
- Siemens Safety Integrated
- 中等 (依賴預設邏輯)
- ABB SafeMove
- 低 (專注於幾何限制)
環境適應性
- NVIDIA Halos
- 非結構化動態環境
- Siemens Safety Integrated
- 結構化工業環境
- ABB SafeMove
- 結構化工業環境
基準測試
- NVIDIA Halos
- 針對動態人機協作優化
- Siemens Safety Integrated
- 針對工業停機時間優化
- ABB SafeMove
- 針對作業空間限制優化
| 特性 | NVIDIA Halos | Siemens Safety Integrated | ABB SafeMove |
|---|---|---|---|
| 核心定位 | AI 驅動的動態環境安全 | 工業自動化與 PLC 安全 | 工業機器人運動限制 |
| AI 整合度 | 極高 (原生支援物理 AI) | 中等 (依賴預設邏輯) | 低 (專注於幾何限制) |
| 環境適應性 | 非結構化動態環境 | 結構化工業環境 | 結構化工業環境 |
| 基準測試 | 針對動態人機協作優化 | 針對工業停機時間優化 | 針對作業空間限制優化 |
技術深入
- 採用多層次安全架構:將 AI 感知層與硬體安全監控層分離,確保安全邏輯獨立於 AI 推論運行。
- 支援確定性延遲(Deterministic Latency):透過即時作業系統(RTOS)整合,確保安全訊號處理在毫秒級內完成。
- 具備動態保護區(Dynamic Zoning)功能:根據機器人速度與周圍人員距離,即時調整安全減速與停止區域。
- 整合功能安全認證的軟體堆疊:核心安全演算法經過 SIL 3(安全完整性等級 3)認證流程開發。
前景展望基於引用來源的 AI 分析
Halos 將加速自主移動機器人(AMR)在醫療與零售業的普及。
透過解決非結構化環境中的安全合規問題,降低了企業部署機器人與人類共處空間的法律與技術門檻。
物理 AI 的安全標準將從靜態圍欄轉向動態感知。
Halos 的推出標誌著產業標準將從傳統的硬體安全圍欄,轉向基於即時 AI 感知的軟體定義安全協議。
時間線
2022-03
NVIDIA 發布 Isaac Nova 機器人感知參考平台,為後續安全感知奠定基礎。
2023-09
NVIDIA 擴展 Isaac 平台,強化機器人模擬與合成數據生成能力。
2024-05
NVIDIA 發表 Thor 處理器,提供支援功能安全所需的強大算力架構。
2026-06
NVIDIA 正式推出 Halos 系統,專注於物理 AI 的全端功能安全。
- 2022-03NVIDIA 發布 Isaac Nova 機器人感知參考平台,為後續安全感知奠定基礎。
- 2023-09NVIDIA 擴展 Isaac 平台,強化機器人模擬與合成數據生成能力。
- 2024-05NVIDIA 發表 Thor 處理器,提供支援功能安全所需的強大算力架構。
- 2026-06NVIDIA 正式推出 Halos 系統,專注於物理 AI 的全端功能安全。
AI 週報
閱讀本週精選 AI 大事摘要 →
相關動態
AI 策展新聞聚合。所有內容版權歸原始發布者所有。
原始來源: NVIDIA Developer Blog ↗
每週電子報
每週一封,可隨時退訂。