來源NVIDIA Blog•近期收集於 11h
Isaac ROS 5.0 推進代理型機器人開發
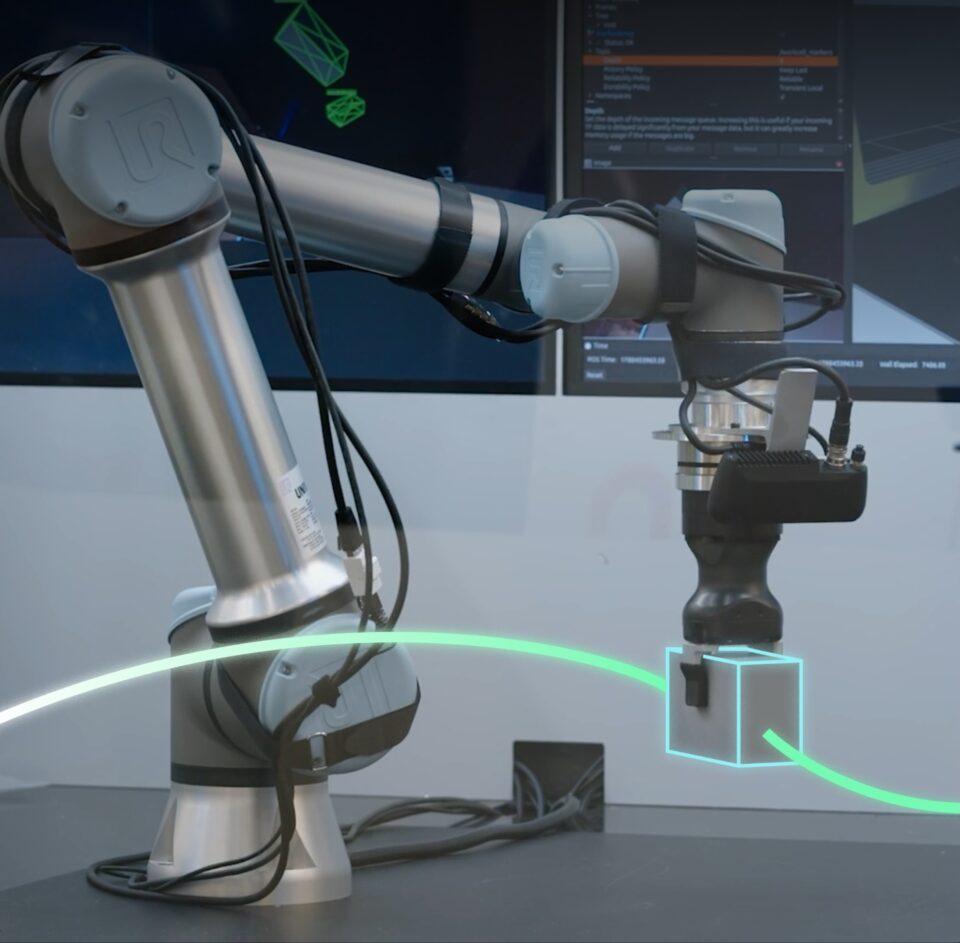
NVIDIA 最新 ROS 堆疊瞄準能推理與行動的機器人,而不只是感知。
30 秒速覽
有什麼變化
Isaac ROS 5.0 為 ROS 生態系提供 GPU 加速套件。
為什麼重要
此版本可能降低在機器人系統中整合感知、規劃與行動所需的工程成本。更完善的 ROS 整合也可能加速研究與工業環境中的實體 AI 實驗。
下一步行動
在 ROS 2 測試工作區安裝 Isaac ROS 5.0,並在目標 NVIDIA GPU 上驗證一條從感知到行動的流程。
誰應關注:Developers & AI Engineers
關鍵要點
- •Isaac ROS 5.0 為 ROS 生態系提供 GPU 加速套件。
- •此次發布針對能在動態環境中感知、推理與行動的機器人。
- •NVIDIA 將此更新定位為支援代理型與開源機器人開發。
- •這些工具旨在協助開發者建置與部署實體 AI 應用。
關鍵數字130 萬5.5 倍
深度解析
背景與延伸:來自公開資料,非原文內容。引用 11 個來源。
增強重點摘要
- •Isaac ROS 5.0 於加拿大多倫多舉辦的 ROSCon 盛會正式發表,鎖定全球約 130 萬名開源 ROS 社群開發者。
- •導入專為 AI 編程代理(AI Coding Agents)設計的代理工作流與技能(如 migrate-node-to-rosidl-buffer),支援自動化閱讀文件、重構節點與調校流程管線。
- •與開源機器人聯盟(OSRA)合作,將 rosidl::buffer 貢獻至 ROS Lyrical Luth 上游,實現 GPU 駐留負載跨 ROS 節點的 CUDA 零複製(Zero-Copy)傳輸,全面消除 CPU 序列化瓶頸。
- •整合 FoundationPose 6D 物件姿態估計模型之推論庫,帶來高達 5.5 倍的推論效能躍升;同時 isaac_ros_cumotion 能在 2 至 5 毫秒內算出無碰撞機械手臂軌跡。
- •全面支援 Ubuntu 24.04 LTS 與 ROS Lyrical,並整合 Prefix.dev 的 Pixi 套件管理器以簡化 CUDA 執行期環境與 ROS 工作區之配置,覆蓋從 Jetson Orin Nano 至 Jetson Thor 邊緣硬體。
技術深入
- CUDA 零複製架構(CUDA Zero-Copy Transport):透過貢獻給 ROS Lyrical Luth 的
rosidl::buffer,使 GPU 駐留負載直接在 ROS 節點間傳遞,消除 CPU 記憶體序列化與複製開銷,並相容於rmw_fastrtps_cpp與rmw_zenoh_cpp中介軟體。 - 全原生節點後端升級:Isaac ROS 5.0 內所有原生節點均遷移至 CUDA 緩衝區後端,完全消除感知、TensorRT 深度學習推論(如度量深度、FoundationStereo)與點雲轉換過程中的 CPU 來回傳輸。
- FoundationPose 模型推論加速:整合代理就緒型推論庫,將 6D 物件姿態估計與動態追蹤推論速度提升達 5.5 倍。
- 高頻 GPU 運動規劃(isaac_ros_cumotion):具備 GPU 加速碰撞檢測與軌跡生成能力,倉庫機械手臂的無碰撞取放路徑規劃延遲低至 2 至 5 毫秒。
- 環境與依賴現代化:基於 Ubuntu 24.04 LTS 與 ROS Lyrical 建置,並導入 Pixi 套件管理機制以實現重現性高、輕容器化的 CUDA 與 ROS 依賴項整合。
前景展望基於引用來源的 AI 分析
機器人開發流程將高度自動化並轉向代理協作模式
AI 編程代理能藉由專屬技能與文件直接重構與優化 ROS 節點,大幅降低異質硬體加速與演算法管線的調校門檻。
高頻即時全身運動規劃將成為人型與操作機器人之標配
達到數毫秒級別的 GPU 運動規劃與零複製傳輸將消除傳統感測到動作的計算瓶頸,提升動態環境中的反應與避障能力。
時間線
2026-09
NVIDIA 於多倫多 ROSCon 正式發表 Isaac ROS 5.0
- 2026-09NVIDIA 於多倫多 ROSCon 正式發表 Isaac ROS 5.0
來源 (11)
Factual claims are grounded in the sources below. Forward-looking analysis is AI-generated interpretation.
1nvidia.comblogs.nvidia.com2Nvidia Ships Isaac Ros 5 0 Bringing AIaichatdaily.com3Isaac Ros 5 Nvidia Speedsquantumzeitgeist.com4nvidia.comdeveloper.nvidia.com5Nvidia Isaac Ros 50 Boosts Robotics Development with Enhanced AI Trackingwelcome.ai6Nvidias Isaac Ros 5 0 Adds Agentic Skills and Ros Lyrical Supportunite.ai7Nvidias Isaac Ros 5 0 Adds Agentic Skills and Ros Lyrical Supportunite.ai8Nvidia Isaac Ros Performance Zero Copyquantumzeitgeist.com9github.ionvidia-isaac-ros.github.io10Nvidia Isaac Ros 50 Boosts Robotics Development with Enhanced AI Trackingwelcome.ai11Isaac Ros 5 0 Brings AI Agents Robotics Development Says Nvidiatherobotreport.com
AI 週報
閱讀本週精選 AI 大事摘要 →
AI 策展新聞聚合。所有內容版權歸原始發布者所有。
原始來源: NVIDIA Blog ↗
每週電子報
每週一封,可隨時退訂。