來源ITmedia AI+ (日本)•最新收集於 47m
七家日本企業展示通用型機器人原型
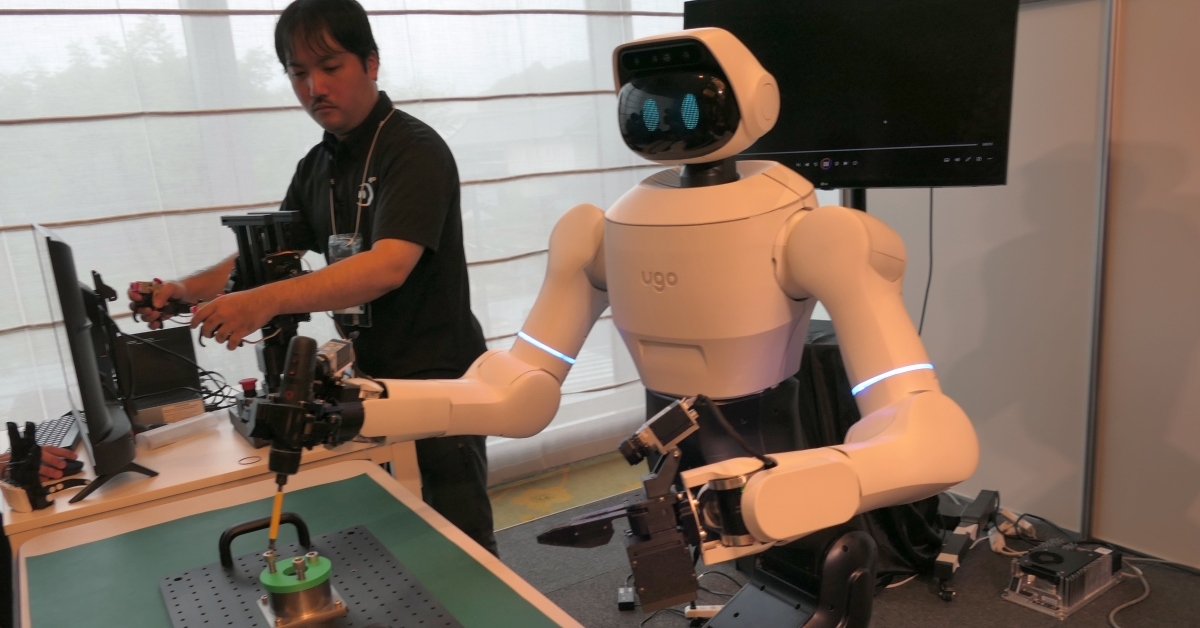
七支日本團隊正競逐建立物理 AI 資料所需的硬體基礎。
30 秒速覽
有什麼變化
共有七家公司參與國產通用型機器人開發競賽。
為什麼重要
更多國產機器人平台可擴大具身 AI 訓練資料的多樣性,並為少數領先硬體供應商之外提供替代方案。資料品質與標準化程度將決定這項計畫的實際價值。
下一步行動
追蹤 AIRoA 的競賽規格,並為未來的機器人資料試點準備標準化任務與遙測資料格式。
誰應關注:Researchers & Academics
關鍵要點
- •共有七家公司參與國產通用型機器人開發競賽。
- •這些機器人原型在 Physical AI Summit 上公開展示。
- •競賽旨在支援物理 AI 的資料收集。
深度解析
背景與延伸:來自公開資料,非原文內容。引用 12 個來源。
增強重點摘要
- •AIRoA 於東京平和島設立物理 AI 核心基地,已累積約 80,000 小時的移動操作遙控操作數據,並進一步擴展至雙臂操作與生活實驗室測試平台。
- •日本主要工業機器人製造商(包括發那科、安川電機與川崎重工)聯手富士通與 NVIDIA 成立物理 AI 聯盟,旨在推動機器人基礎 AI 模型的標準化。
- •安川電機展示將 MOTOMAN NEXT 工業平台與 Google DeepMind 的 Gemini Robotics 模型整合,實現無需手動點位示教的高階自然語言自主路徑規劃與抓取。
- •面對海外人形機器人競爭(如小鵬汽車擁有雙手各 21 自由度的 IRON,以及 Unitree、Figure AI 等),日本產學界透過 AIRoA 及京都人形機器人協會(KyoHA)等聯盟加速國產基礎軟硬體規格標準化。
- •日本新創與製造商開始採用 Forcesteed-LEIVOR 等混合控制架構,結合傳統軌跡示教與 Hugging Face LeRobot 等開源 VLA(視覺-語言-動作)多模態模型。
競品分析
日本 AIRoA 聯盟及本土陣營
- 代表產品或平台
- 國產通用型機器人原型 / MOTOMAN NEXT
- 核心控制架構 / 軟體模型
- 結合 Gemini Robotics / VLA 開源架構與混合示教系統 (LEIVOR)
- 自由度 (DOF) / 硬體特點
- 雙臂操作平台、生活實驗室規格與工業雙臂系統
- 目標市場與應用定位
- 製造業自動化、裝配分揀、生活照顧與災害應對
中國 小鵬汽車 (XPeng)
- 代表產品或平台
- IRON 雙足人形機器人
- 核心控制架構 / 軟體模型
- 自主研發端到端具身智能模型
- 自由度 (DOF) / 硬體特點
- 軀幹 76 DOF、單手 21 DOF
- 目標市場與應用定位
- 汽車生產線組裝作業與商業交付 (預計 2027)
中國 宇樹科技 (Unitree)
- 代表產品或平台
- G1 人形機器人平台
- 核心控制架構 / 軟體模型
- 高動態自適應運動控制演算法
- 自由度 (DOF) / 硬體特點
- 具備高機動性跑步與預測性運動結構
- 目標市場與應用定位
- 通用研究平台、商業二次開發與高動態運動
美國 Figure AI / Agility Robotics
- 代表產品或平台
- Figure 01 / Digit
- 核心控制架構 / 軟體模型
- 結合大語言模型的自主具身行動策略
- 自由度 (DOF) / 硬體特點
- 雙足雙臂架構,針對箱型物料搬運最佳化
- 目標市場與應用定位
- 商業物流倉庫搬運與汽車組裝工廠試點
| 實體 / 陣營 | 代表產品或平台 | 核心控制架構 / 軟體模型 | 自由度 (DOF) / 硬體特點 | 目標市場與應用定位 |
|---|---|---|---|---|
| 日本 AIRoA 聯盟及本土陣營 | 國產通用型機器人原型 / MOTOMAN NEXT | 結合 Gemini Robotics / VLA 開源架構與混合示教系統 (LEIVOR) | 雙臂操作平台、生活實驗室規格與工業雙臂系統 | 製造業自動化、裝配分揀、生活照顧與災害應對 |
| 中國 小鵬汽車 (XPeng) | IRON 雙足人形機器人 | 自主研發端到端具身智能模型 | 軀幹 76 DOF、單手 21 DOF | 汽車生產線組裝作業與商業交付 (預計 2027) |
| 中國 宇樹科技 (Unitree) | G1 人形機器人平台 | 高動態自適應運動控制演算法 | 具備高機動性跑步與預測性運動結構 | 通用研究平台、商業二次開發與高動態運動 |
| 美國 Figure AI / Agility Robotics | Figure 01 / Digit | 結合大語言模型的自主具身行動策略 | 雙足雙臂架構,針對箱型物料搬運最佳化 | 商業物流倉庫搬運與汽車組裝工廠試點 |
技術深入
- 資料收集架構:AIRoA 採用平和島基地的分散式遙控操作(Teleoperation)資料管線,專注於雙臂操作與移動平台互動數據,累計收集超過 80,000 小時的多模態動作軌跡。
- VLA(視覺-語言-動作)混合控制:引入 Forcesteed-LEIVOR 等混合控制中介軟體,兼具傳統工業剛性示教回放軌跡與基於 Transformer 的 VLA 基礎模型(如 Hugging Face LeRobot),支援自然語言轉譯為即時運動控制。
- 邊緣 Agent 整合:採用 Google DeepMind Gemini Robotics 多模態基礎模型與安川電機 MOTOMAN NEXT 協同,將高階模糊任務(如「分揀未分類零件」)即時解析為無碰撞路徑規劃與自主夾爪力矩調節。
- 硬體冷卻與高負載改裝:如 GMO 等日本開發團隊針對通用人形機器人(如 Unitree G1 改良為 Hitomin)客製化高散熱模組與自主運算單元,以因應長時間高負載移動運算。
前景展望基於引用來源的 AI 分析
日本工業界將加速轉向聯盟式開源資料庫以克服具身 AI 資料孤島
由於單一企業難以獨自承擔訓練通用具身模型所需的百萬小時物理互動資料,跨廠商聯合資料池將成為對抗中美資本密集開發的唯一解方。
2026 年底前日本製造業產線將開始試點免示教的 VLA 混合控制機器人
隨著 Gemini Robotics 與 LeRobot 等模型在安川與川崎重工平台上的驗證,傳統依賴人工示教器的零件分揀與裝配流程將逐步轉為語言驅動的自主路徑生成。
時間線
2025-08
七家企業成立機器人系統整合共創平台以推動標準化跨機型相容
2025-10
日本產學界發起京都人形機器人協會(KyoHA)推動國產標準化硬體
2026-05
業界推出結合 VLA 基礎模型之 Forcesteed-LEIVOR 混合控制架構
2026-07
發那科、安川電機、川崎重工、富士通與 NVIDIA 組建日本物理 AI 聯盟
2026-08
AIRoA 平和島物理 AI 基地累積 8 萬小時遙控數據並擴展雙臂資料管線
2026-09
七家日本企業於 Physical AI Summit 公開展示國產通用機器人原型
- 2025-08七家企業成立機器人系統整合共創平台以推動標準化跨機型相容
- 2025-10日本產學界發起京都人形機器人協會(KyoHA)推動國產標準化硬體
- 2026-05業界推出結合 VLA 基礎模型之 Forcesteed-LEIVOR 混合控制架構
- 2026-07發那科、安川電機、川崎重工、富士通與 NVIDIA 組建日本物理 AI 聯盟
- 2026-08AIRoA 平和島物理 AI 基地累積 8 萬小時遙控數據並擴展雙臂資料管線
- 2026-09七家日本企業於 Physical AI Summit 公開展示國產通用機器人原型
來源 (12)
Factual claims are grounded in the sources below. Forward-looking analysis is AI-generated interpretation.
12000001539itmedia.co.jp2Embe Roboitmedia.co.jp3itmedia.co.jpmonoist.itmedia.co.jp4ibtimes.comjp.ibtimes.com5itmedia.co.jpmonoist.itmedia.co.jp6itmedia.co.jpmonoist.itmedia.co.jp72609itmedia.co.jp8Roboticsitmedia.co.jp92000001261itmedia.co.jp10itmedia.co.jptechtarget.itmedia.co.jp11itmedia.co.jpmonoist.itmedia.co.jp12itmedia.co.jpmonoist.itmedia.co.jp
AI 週報
閱讀本週精選 AI 大事摘要 →
AI 策展新聞聚合。所有內容版權歸原始發布者所有。
原始來源: ITmedia AI+ (日本) ↗
每週電子報
每週一封,可隨時退訂。