來源Engadget•較早收集於 29m
最新碰撞數據凸顯 Tesla Robotaxi 進展緩慢
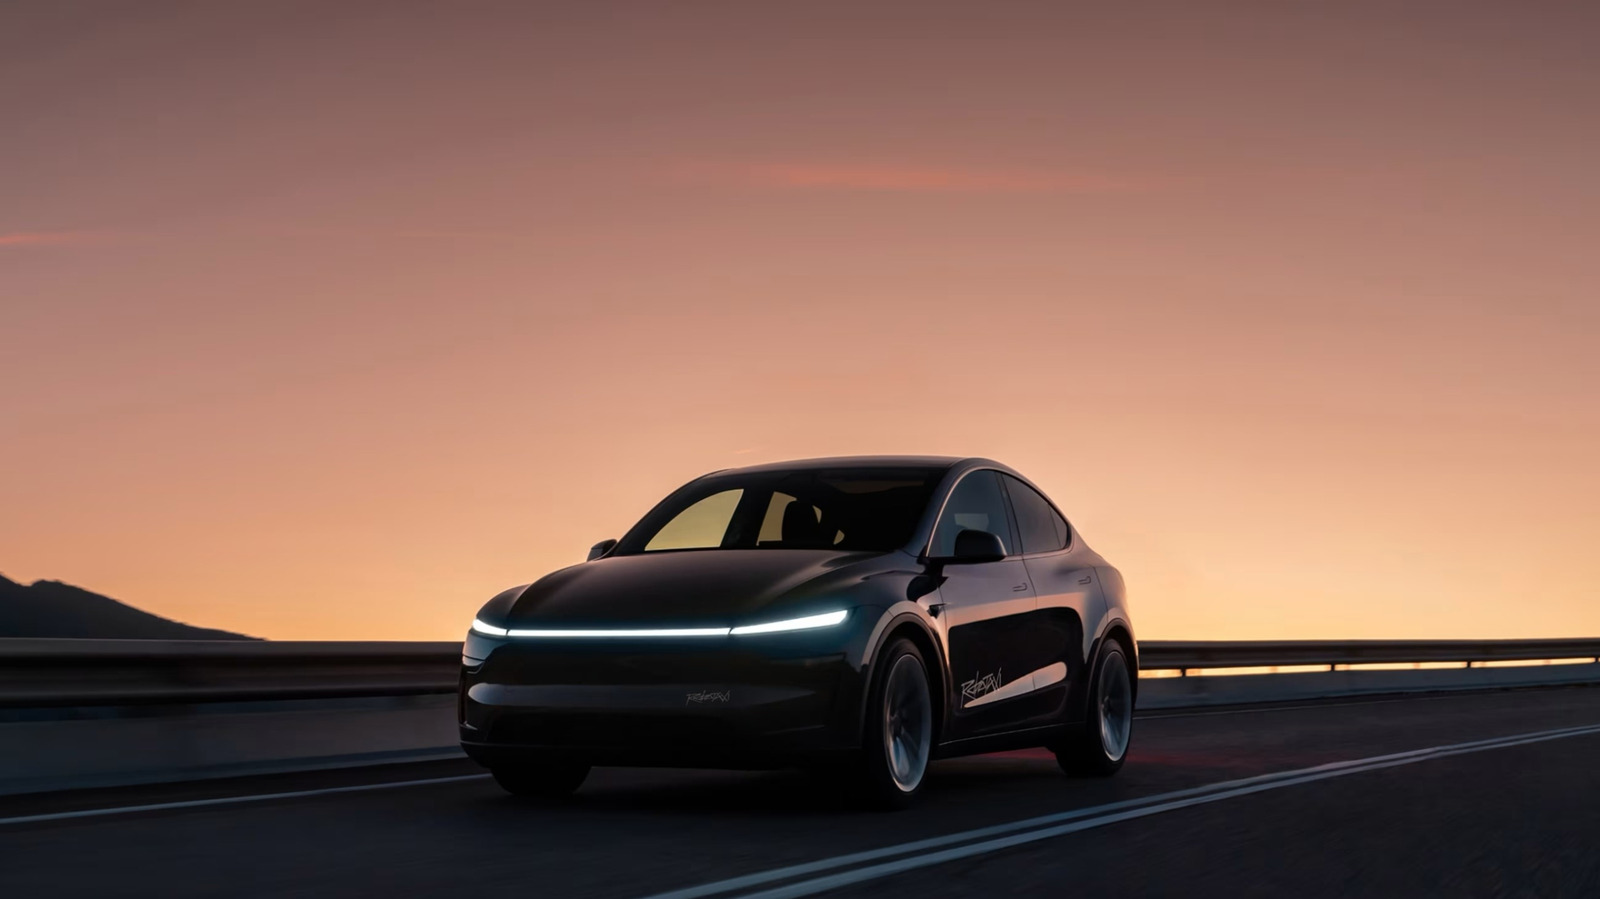
了解 Tesla 自動駕駛車隊部署所面臨的安全障礙與遠端操作挑戰。
30 秒速覽
有什麼變化
自 2025 年 7 月以來,已發生兩起涉及 Tesla Robotaxi 的碰撞事故
為什麼重要
這些事故可能導致監管機構對 Tesla 的遠端操作協議進行更嚴格的審查。這凸顯了在現實自動駕駛部署中處理邊緣情況的困難。
下一步行動
如果您正在構建依賴人機協作(human-in-the-loop)的自動駕駛系統,請務必分析您的遠端操作延遲預算與故障安全協議。
誰應關注:Developers & AI Engineers
關鍵要點
- •自 2025 年 7 月以來,已發生兩起涉及 Tesla Robotaxi 的碰撞事故
- •事故發生時車輛均處於遠端操作員監控狀態
- •數據顯示在實現完全自動駕駛安全標準方面仍面臨挑戰
關鍵數字290萬320萬
深度解析
背景與延伸:來自公開資料,非原文內容。引用 23 個來源。
增強重點摘要
- •美國國家公路交通安全管理局 (NHTSA) 的最新非機密數據顯示,自2025年7月以來,Tesla Robotaxi共發生了17起碰撞事故,其中兩起是在遠端操作員控制下發生的低速事故,地點均在德州奧斯汀,且車內無乘客,但有安全監控員在場。
- •Tesla此前曾以商業機密為由,從NHTSA的報告中刪除了詳細的事故描述,但現在已公開所有17起事故的敘述性報告。
- •除了兩起遠端操作員介入的碰撞外,其他事故包括Robotaxi被其他車輛撞擊、擦撞後視鏡,以及未能避開突然跑上路的狗。
- •NHTSA已於2025年10月對約290萬輛配備FSD的Tesla車輛啟動調查,涉及58起交通違規事件,包括闖紅燈、違規轉彎和駛入逆向車道。
- •NHTSA在2026年3月將對FSD在能見度降低情況下表現的調查升級為工程分析,涵蓋約320萬輛車,發現FSD的降級檢測系統未能及時警告駕駛員攝像頭被眩光或霧氣遮擋的情況。
競品分析
自動駕駛等級
- Tesla Robotaxi (FSD Supervised)
- L2 (需駕駛員監控,目標L4/L5)
- Waymo
- L4/L5 (完全自動駕駛,部分區域無人監控)
- Cruise (通用汽車)
- L4 (完全自動駕駛,部分區域無人監控)
感測器套件
- Tesla Robotaxi (FSD Supervised)
- 視覺優先 (8個攝像頭,360度覆蓋,無雷射雷達/高精地圖)
- Waymo
- 雷射雷達、雷達、攝像頭 (高冗餘度,需高精地圖)
- Cruise (通用汽車)
- 雷射雷達、雷達、攝像頭 (高冗餘度,需高精地圖)
部署策略
- Tesla Robotaxi (FSD Supervised)
- 逐步推出,先在奧斯汀等城市部署帶安全員的Model Y,逐步整合無人車輛,並計劃推出專用Cybercab。
- Waymo
- 在特定地理圍欄區域內提供完全無人駕駛叫車服務。
- Cruise (通用汽車)
- 在特定地理圍欄區域內提供完全無人駕駛叫車服務。
每百萬英里碰撞率
- Tesla Robotaxi (FSD Supervised)
- 0.15 (FSD Supervised,有安全員介入)
- Waymo
- 1.16 (完全自動駕駛,無安全員介入)
- Cruise (通用汽車)
- 數據未明確提供,但NHTSA報告中Waymo和Tesla佔比最高。
成本
- Tesla Robotaxi (FSD Supervised)
- FSD軟體成本相對較低 (約為競爭對手的1/7)
- Waymo
- 硬體成本高 (感測器套件超過10萬美元)
- Cruise (通用汽車)
- 硬體成本高
數據收集
- Tesla Robotaxi (FSD Supervised)
- 來自全球數百萬輛Tesla車輛的龐大真實世界駕駛數據 (超過100億英里FSD里程)
- Waymo
- 來自其測試車隊的數據,需預先繪製地圖。
- Cruise (通用汽車)
- 來自其測試車隊的數據,需預先繪製地圖。
監管挑戰
- Tesla Robotaxi (FSD Supervised)
- 面臨NHTSA多項調查,歐洲監管機構對超速、惡劣天氣表現等有疑慮。
- Waymo
- 在特定城市獲得完全無人駕駛許可,但仍面臨公眾信任和擴展挑戰。
- Cruise (通用汽車)
- 面臨監管審查和安全事件導致的服務暫停。
| 特性/指標 | Tesla Robotaxi (FSD Supervised) | Waymo | Cruise (通用汽車) |
|---|---|---|---|
| 自動駕駛等級 | L2 (需駕駛員監控,目標L4/L5) | L4/L5 (完全自動駕駛,部分區域無人監控) | L4 (完全自動駕駛,部分區域無人監控) |
| 感測器套件 | 視覺優先 (8個攝像頭,360度覆蓋,無雷射雷達/高精地圖) | 雷射雷達、雷達、攝像頭 (高冗餘度,需高精地圖) | 雷射雷達、雷達、攝像頭 (高冗餘度,需高精地圖) |
| 部署策略 | 逐步推出,先在奧斯汀等城市部署帶安全員的Model Y,逐步整合無人車輛,並計劃推出專用Cybercab。 | 在特定地理圍欄區域內提供完全無人駕駛叫車服務。 | 在特定地理圍欄區域內提供完全無人駕駛叫車服務。 |
| 每百萬英里碰撞率 | 0.15 (FSD Supervised,有安全員介入) | 1.16 (完全自動駕駛,無安全員介入) | 數據未明確提供,但NHTSA報告中Waymo和Tesla佔比最高。 |
| 成本 | FSD軟體成本相對較低 (約為競爭對手的1/7) | 硬體成本高 (感測器套件超過10萬美元) | 硬體成本高 |
| 數據收集 | 來自全球數百萬輛Tesla車輛的龐大真實世界駕駛數據 (超過100億英里FSD里程) | 來自其測試車隊的數據,需預先繪製地圖。 | 來自其測試車隊的數據,需預先繪製地圖。 |
| 監管挑戰 | 面臨NHTSA多項調查,歐洲監管機構對超速、惡劣天氣表現等有疑慮。 | 在特定城市獲得完全無人駕駛許可,但仍面臨公眾信任和擴展挑戰。 | 面臨監管審查和安全事件導致的服務暫停。 |
技術深入
- 視覺優先架構 (Vision-Only Architecture):Tesla的FSD系統主要依賴8個攝像頭提供360度視角,將2D圖像轉換為3D空間理解,透過鳥瞰圖轉換和佔用網絡實現。
- 神經網絡 (Neural Networks):系統由48個不同的神經網絡協同工作,採用端到端深度學習方法,使其不僅能識別物體,還能根據人類行為學習如何應對。
- 數據訓練規模 (Data Training Scale):每個完整訓練週期需要70,000 GPU小時,處理來自全球超過400萬輛Tesla車隊收集的1.5 PB以上駕駛數據。
- 自研FSD晶片 (Custom FSD Chip):Tesla的硬體平台採用自研FSD晶片,整合了CPU、GPU和NNA等多個處理單元,提供強大的計算能力和低功耗。
- 硬體迭代 (Hardware Iterations):從HW1.0到HW4.0,Tesla不斷升級其硬體,HW4.0具有更高解析度和動態範圍的攝像頭,以及比HW3更強大的計算能力。
- 無雷射雷達/高精地圖 (No LiDAR/HD Maps):與競爭對手不同,Tesla的視覺優先方法旨在無需雷射雷達或高精地圖的情況下,僅憑攝像頭數據構建空間理解,理論上可在任何有基本車道標線的道路上運行。
前景展望基於引用來源的 AI 分析
監管審查將加劇並可能導致部署延遲。
NHTSA對FSD的多項調查以及歐洲監管機構的疑慮,將迫使Tesla在擴大Robotaxi服務前,證明其技術的更高安全性和可靠性。
Tesla可能需要重新評估其純視覺自動駕駛策略。
遠端操作員介入仍導致事故,以及FSD在惡劣能見度下的表現問題,可能促使Tesla考慮整合更多感測器(如雷達或雷射雷達)以提高系統冗餘和安全性。
Robotaxi服務的商業化進程將面臨更大挑戰。
碰撞事件和監管壓力可能影響公眾對Robotaxi的信任,並導致Tesla在實現大規模無人駕駛部署和盈利目標方面遇到更多阻礙,尤其是在其核心電動車業務面臨挑戰之際。
時間線
2019-04
Elon Musk預測Tesla將在2020年擁有100萬輛Robotaxi。
2024-08
Tesla公布了專為Robotaxi設計的兩座車輛「Cybercab」的設計。
2025-06
Tesla在德州奧斯汀推出有限的Robotaxi服務,配備人類安全監控員。
2025-07
首次涉及遠端操作員控制的Robotaxi碰撞事故發生在奧斯汀。
2025-10
NHTSA對約290萬輛配備FSD的Tesla車輛啟動調查,涉及58起交通違規事件。
2026-01
第二起涉及遠端操作員控制的Robotaxi碰撞事故發生在奧斯汀;Tesla開始在奧斯汀車隊中有限度地整合無人駕駛車輛。
2026-03
NHTSA將對FSD在能見度降低情況下表現的調查升級為工程分析,涵蓋約320萬輛車。
2026-04
Tesla將Robotaxi服務擴展到德州達拉斯和休士頓,並開始整合無人駕駛車輛。
- 2019-04Elon Musk預測Tesla將在2020年擁有100萬輛Robotaxi。
- 2024-08Tesla公布了專為Robotaxi設計的兩座車輛「Cybercab」的設計。
- 2025-06Tesla在德州奧斯汀推出有限的Robotaxi服務,配備人類安全監控員。
- 2025-07首次涉及遠端操作員控制的Robotaxi碰撞事故發生在奧斯汀。
- 2025-10NHTSA對約290萬輛配備FSD的Tesla車輛啟動調查,涉及58起交通違規事件。
- 2026-01第二起涉及遠端操作員控制的Robotaxi碰撞事故發生在奧斯汀;Tesla開始在奧斯汀車隊中有限度地整合無人駕駛車輛。
- 2026-03NHTSA將對FSD在能見度降低情況下表現的調查升級為工程分析,涵蓋約320萬輛車。
- 2026-04Tesla將Robotaxi服務擴展到德州達拉斯和休士頓,並開始整合無人駕駛車輛。
來源 (23)
Factual claims are grounded in the sources below. Forward-looking analysis is AI-generated interpretation.
1Google Search Sourcevertexaisearch.cloud.google.com2Google Search Sourcevertexaisearch.cloud.google.com3Google Search Sourcevertexaisearch.cloud.google.com4Google Search Sourcevertexaisearch.cloud.google.com5Google Search Sourcevertexaisearch.cloud.google.com6Google Search Sourcevertexaisearch.cloud.google.com7Google Search Sourcevertexaisearch.cloud.google.com8Google Search Sourcevertexaisearch.cloud.google.com9Google Search Sourcevertexaisearch.cloud.google.com10Google Search Sourcevertexaisearch.cloud.google.com11Google Search Sourcevertexaisearch.cloud.google.com12Google Search Sourcevertexaisearch.cloud.google.com13Google Search Sourcevertexaisearch.cloud.google.com14Google Search Sourcevertexaisearch.cloud.google.com15Google Search Sourcevertexaisearch.cloud.google.com16Google Search Sourcevertexaisearch.cloud.google.com17Google Search Sourcevertexaisearch.cloud.google.com18Google Search Sourcevertexaisearch.cloud.google.com19Google Search Sourcevertexaisearch.cloud.google.com20Google Search Sourcevertexaisearch.cloud.google.com21Google Search Sourcevertexaisearch.cloud.google.com22Google Search Sourcevertexaisearch.cloud.google.com23Google Search Sourcevertexaisearch.cloud.google.com
AI 週報
閱讀本週精選 AI 大事摘要 →
相關動態
AI 策展新聞聚合。所有內容版權歸原始發布者所有。
原始來源: Engadget ↗
每週電子報
每週一封,可隨時退訂。