來源cnBeta (Full RSS)•較早收集於 3m
宇樹 H1 狂飆 10m/s 逼近博爾特
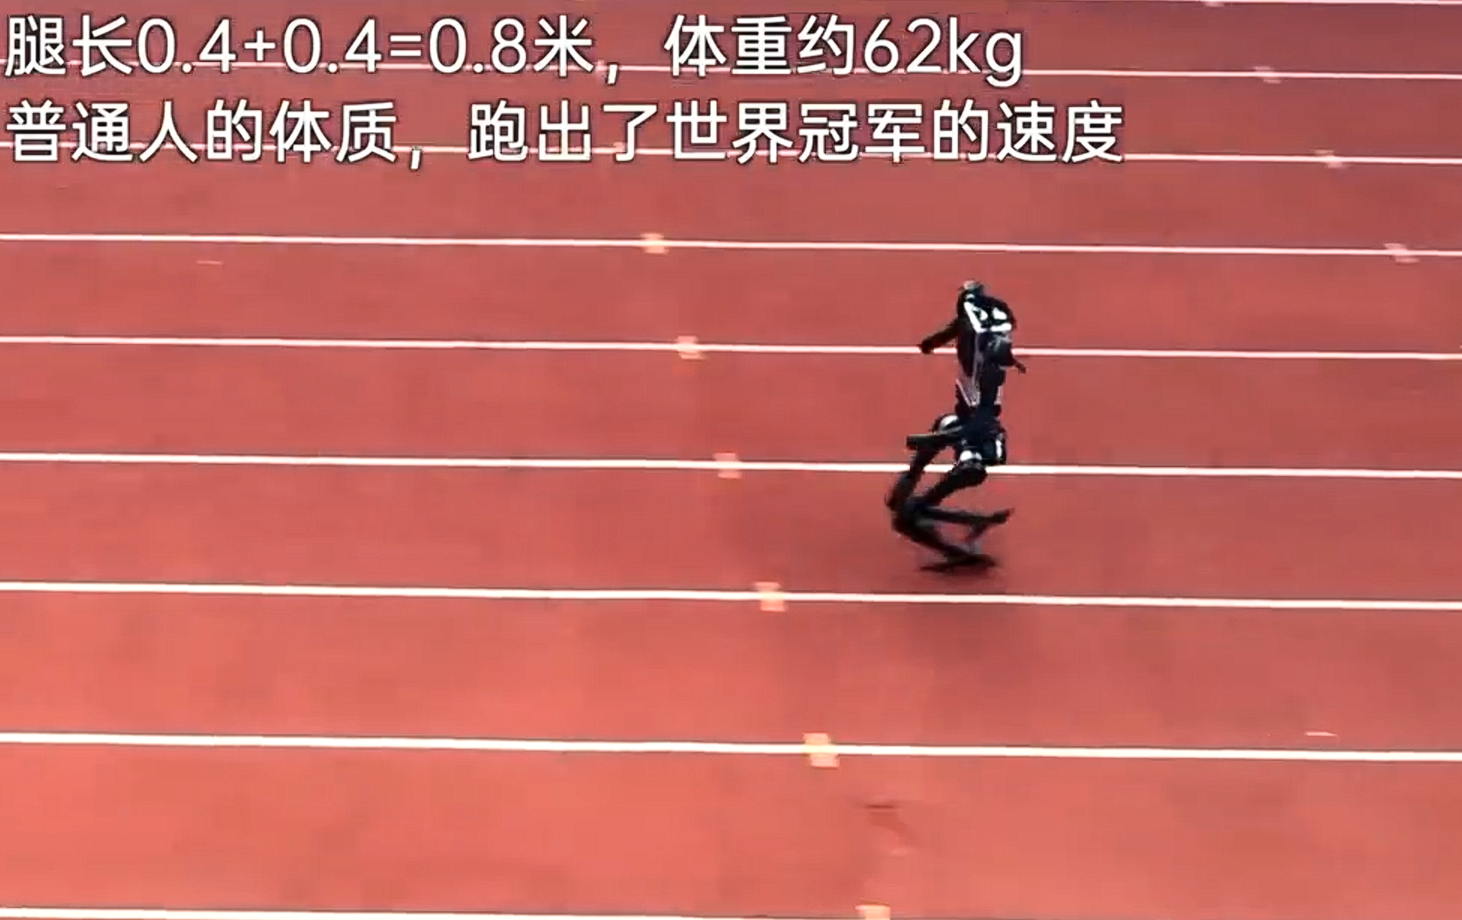
機器人衝刺逼近博爾特-具身 AI 運動突破(16 字元)
30 秒速覽
有什麼變化
H1 刷新人形機器人百米速度世界紀錄
為什麼重要
推動具身 AI 極限,提升機器人物流、搜救等人類任務速度。凸顯人形機器人競爭加劇。
下一步行動
在 MuJoCo 模擬器中,對照 H1 10m/s 峰值速度基準測試人形機器人步態。
誰應關注:Researchers & Academics
關鍵要點
- •H1 刷新人形機器人百米速度世界紀錄
- •峰值速度達 10 米/秒
- •逼近博爾特 10.44 米/秒人類紀錄
- •實測展現先進雙足敏捷性
深度解析
本篇為 AI 生成分析,非原文內容。
增強重點摘要
- •宇樹科技 H1 採用了自研的高扭矩關節電機,其峰值扭矩密度在行業內處於領先地位,這是實現高速奔跑的硬體基礎。
- •H1 的運動控制算法結合了基於模型的控制(Model-based Control)與強化學習(Reinforcement Learning),使其在動態平衡與地形適應性上取得突破。
- •該機器人不僅具備奔跑能力,還展示了在複雜環境下進行負重行走與抗干擾恢復的穩定性,標誌著通用人形機器人從實驗室走向實用場景的關鍵一步。
競品分析
H1
- 廠商
- 宇樹科技
- 奔跑速度 (峰值)
- 10 m/s
- 核心技術特點
- 高扭矩密度電機、強化學習控制
Optimus Gen 2
- 廠商
- Tesla
- 奔跑速度 (峰值)
- 未公開 (預估較低)
- 核心技術特點
- 端到端神經網絡、精細手部操作
Atlas (電動版)
- 廠商
- Boston Dynamics
- 奔跑速度 (峰值)
- 未公開
- 核心技術特點
- 液壓轉電動、極限運動能力
Figure 02
- 廠商
- Figure AI
- 奔跑速度 (峰值)
- 未公開
- 核心技術特點
- OpenAI 大模型集成、商業化部署
| 產品名稱 | 廠商 | 奔跑速度 (峰值) | 核心技術特點 |
|---|---|---|---|
| H1 | 宇樹科技 | 10 m/s | 高扭矩密度電機、強化學習控制 |
| Optimus Gen 2 | Tesla | 未公開 (預估較低) | 端到端神經網絡、精細手部操作 |
| Atlas (電動版) | Boston Dynamics | 未公開 | 液壓轉電動、極限運動能力 |
| Figure 02 | Figure AI | 未公開 | OpenAI 大模型集成、商業化部署 |
技術深入
- 關節配置:採用宇樹自研的高性能關節電機,具備極高的扭矩密度與響應速度。
- 運動控制:融合了傳統控制理論與深度強化學習,實現了對機器人重心與步態的實時動態調整。
- 傳感系統:配備 3D LiDAR 與深度相機,結合視覺里程計實現環境感知與自主導航。
- 結構設計:採用輕量化材料,優化了腿部運動學結構,以減少奔跑時的慣性影響。
前景展望基於引用來源的 AI 分析
人形機器人將在物流與倉儲領域實現高速自動化搬運。
H1 展現的高速移動能力證明了機器人已具備在大型工業環境中快速穿梭並執行任務的潛力。
宇樹科技將進一步降低人形機器人的量產成本。
通過自研核心零部件(如電機、減速器),宇樹具備了極強的供應鏈成本控制能力,有利於推動人形機器人的商業化普及。
時間線
2023-12
宇樹科技正式發布通用人形機器人 H1。
2024-03
宇樹 H1 實測奔跑速度達到 3.3 m/s,刷新當時紀錄。
2024-05
宇樹科技展示 H1 機器人進行階梯攀爬與動態平衡演示。
2025-02
宇樹科技宣布 H1 迭代版本在實驗室環境下實現 10 m/s 的峰值奔跑速度。
- 2023-12宇樹科技正式發布通用人形機器人 H1。
- 2024-03宇樹 H1 實測奔跑速度達到 3.3 m/s,刷新當時紀錄。
- 2024-05宇樹科技展示 H1 機器人進行階梯攀爬與動態平衡演示。
- 2025-02宇樹科技宣布 H1 迭代版本在實驗室環境下實現 10 m/s 的峰值奔跑速度。
AI 週報
閱讀本週精選 AI 大事摘要 →
相關動態
AI 策展新聞聚合。所有內容版權歸原始發布者所有。
原始來源: cnBeta (Full RSS) ↗
每週電子報
每週一封,可隨時退訂。