來源钛媒体•較早收集於 7m
人形機器人保潔,其實由真人遠端操控
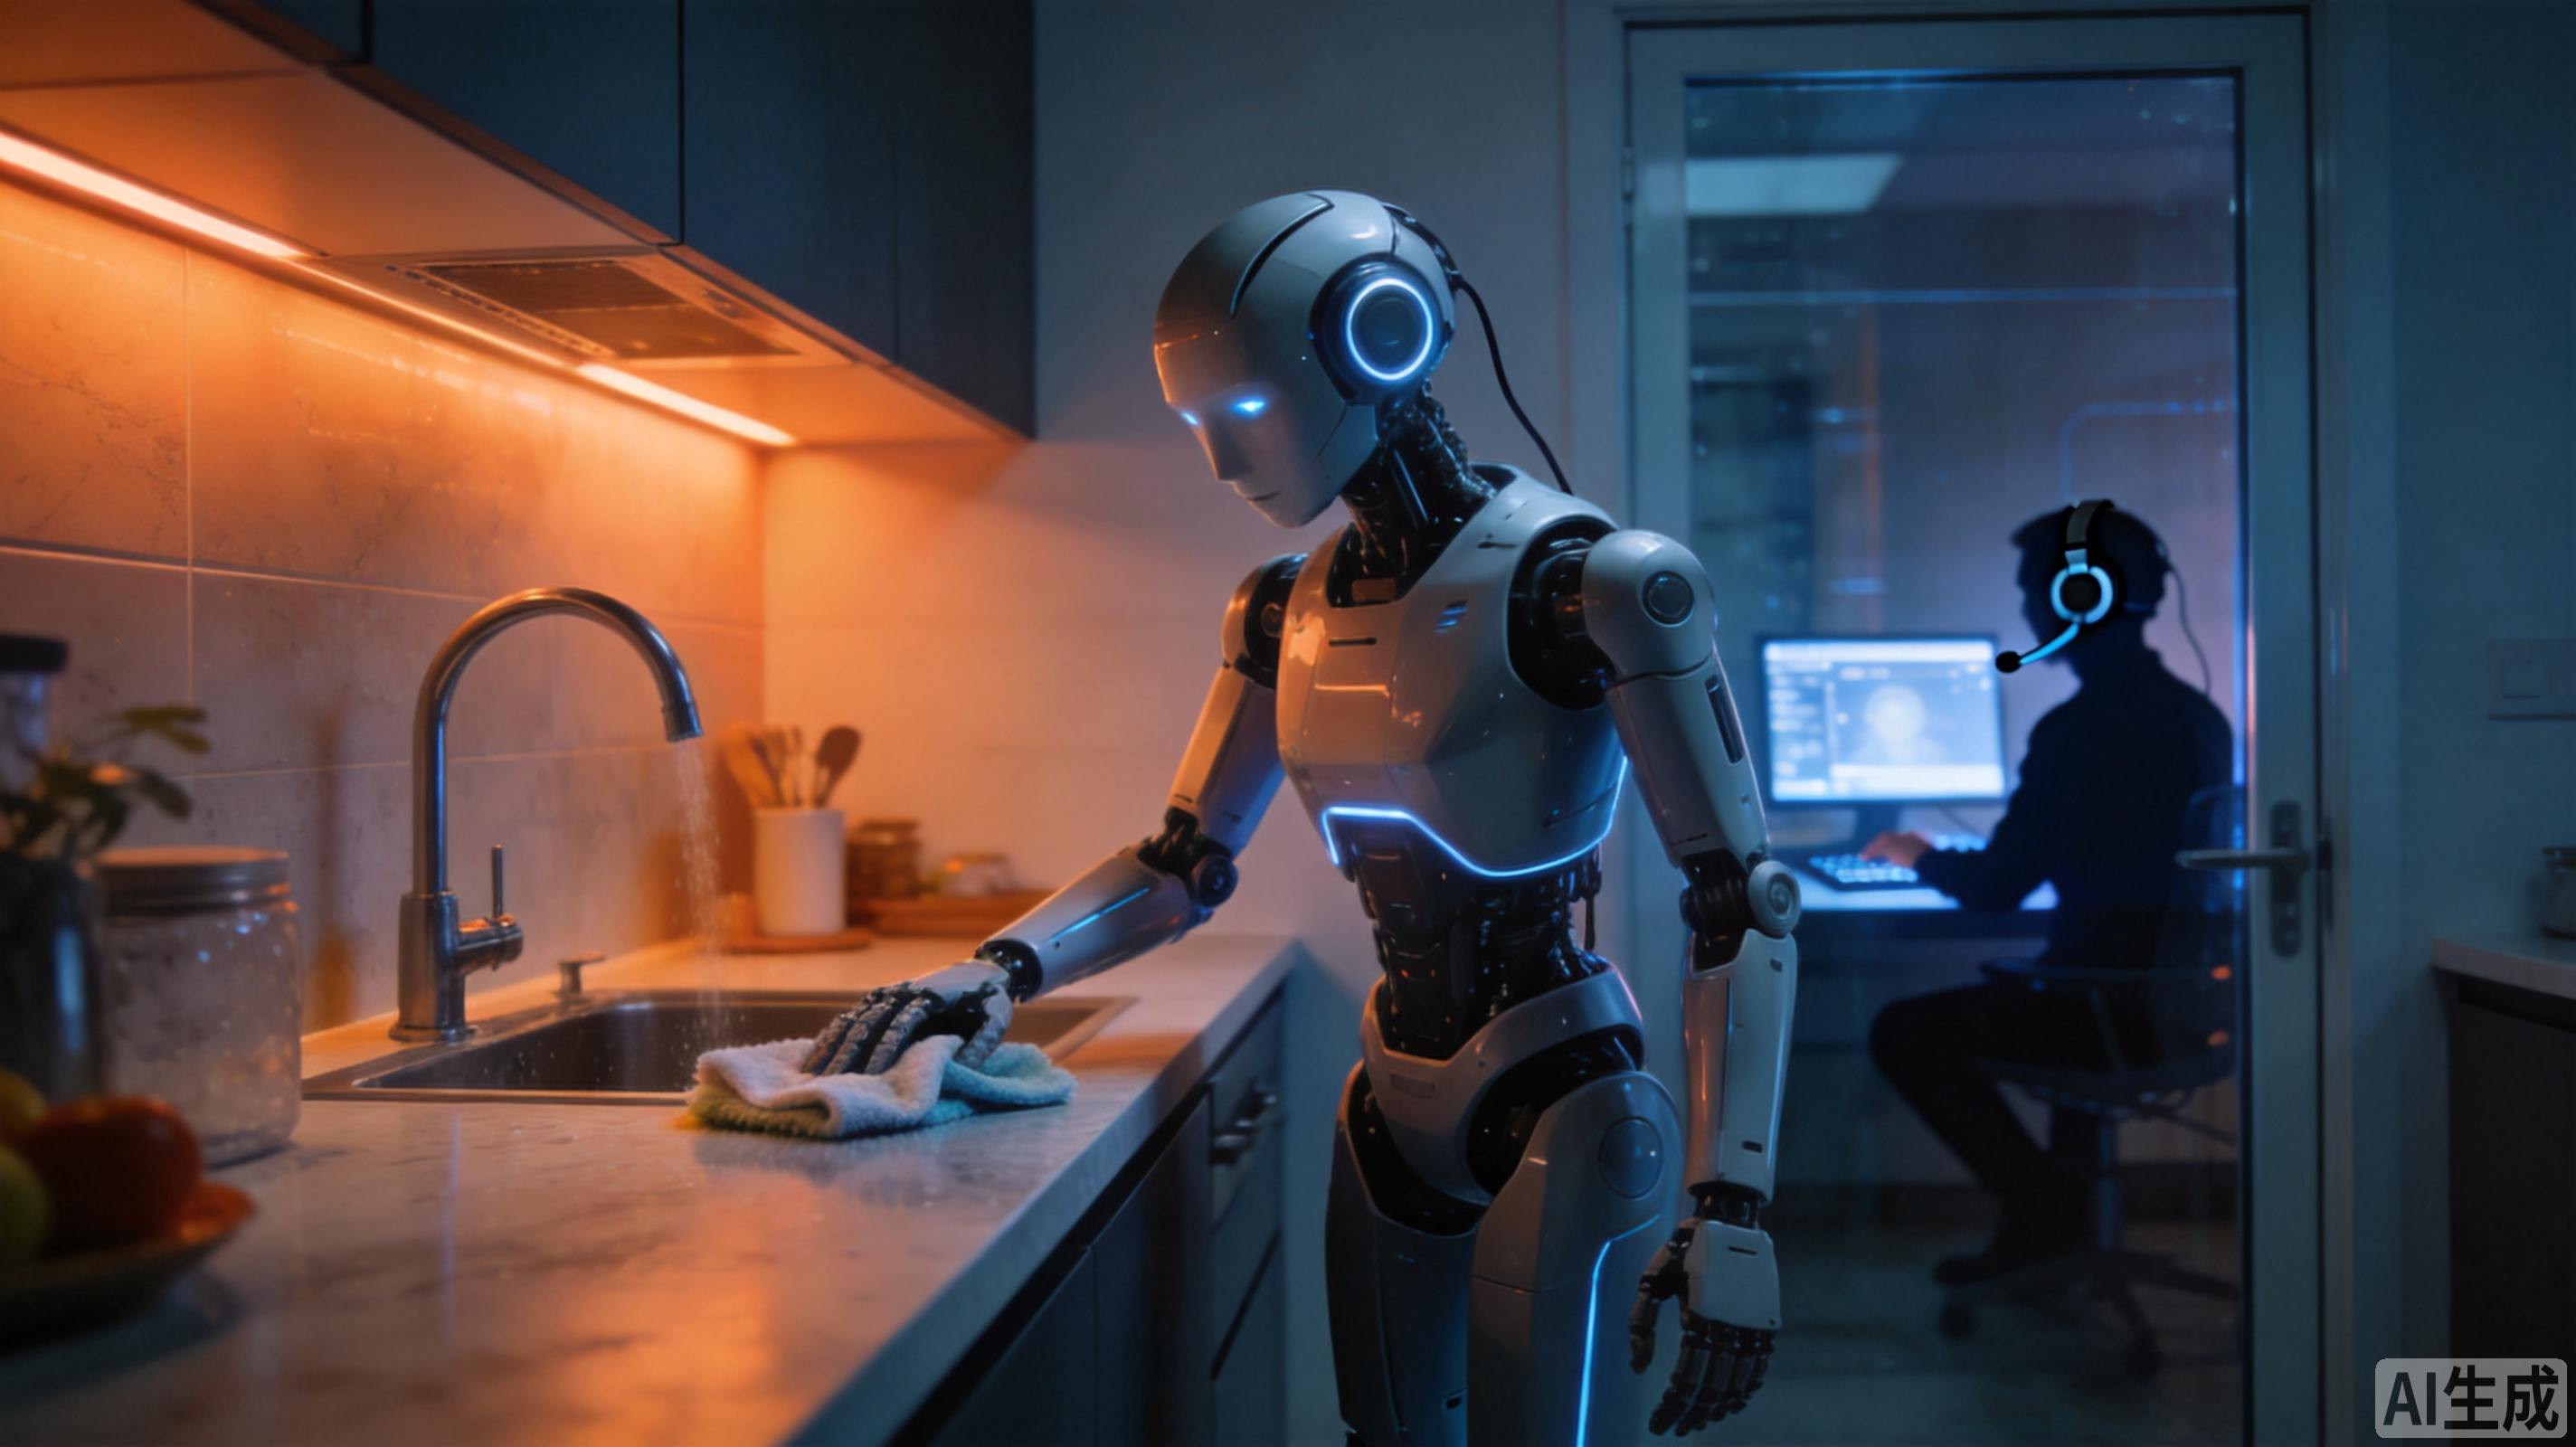
真正的產品可能不是每小時30美元的清潔服務,而是背後的訓練資料。
30 秒速覽
有什麼變化
這項服務的價格約為每小時30美元
為什麼重要
遠端操作能在不成熟的自主能力與商業部署之間提供務實的過渡,同時建立有價值的行為資料集。這種模式也揭示了具身AI的關鍵挑戰:在自主能力提升前,初期營收可能仍依賴隱藏的人力操作。
下一步行動
建立遠端操作資料管線原型,同步記錄攝影機畫面、機器人動作、任務結果與操作員介入,供模仿學習實驗使用。
誰應關注:Developers & AI Engineers
關鍵要點
- •這項服務的價格約為每小時30美元
- •真人操作員會遠端控制人形機器人
- •清潔任務可產生真實世界資料,用於訓練更具自主性的機器人
深度解析
本篇為 AI 生成分析,非原文內容。
增強重點摘要
- •此類「遠端操控」模式在業界被稱為「遠端操作(Teleoperation)」,是解決機器人學習(Robot Learning)中數據稀缺問題的關鍵過渡方案。
- •除了清潔服務,類似的遠端操控技術已被應用於倉儲物流、家庭照護及危險環境作業,旨在建立大規模的行為數據集(Behavioral Datasets)。
- •該商業模式面臨顯著的勞動力成本與延遲(Latency)挑戰,遠端操作員的反應速度與網路穩定性直接決定了機器人的作業效率。
- •多家機器人新創公司正利用此類數據訓練「基礎模型(Foundation Models for Robotics)」,目標是讓機器人從模仿學習(Imitation Learning)轉向自我強化學習。
- •監管機構與隱私倡議組織已開始關注此類服務,擔憂遠端操作員在進入私人空間進行清潔時可能引發的數據隱私與監控風險。
競品分析
Figure AI
- 核心技術路徑
- 端到端神經網路
- 商業模式
- 企業級自動化部署
- 數據獲取方式
- 模擬訓練 + 少量實體測試
Tesla (Optimus)
- 核心技術路徑
- 基於視覺的自主學習
- 商業模式
- 大規模量產與銷售
- 數據獲取方式
- 影子模式 (Shadow Mode)
Sanctuary AI
- 核心技術路徑
- 遠端操作優先 (Teleop-first)
- 商業模式
- 機器人即服務 (RaaS)
- 數據獲取方式
- 專業操作員遠端訓練
| 競爭對手 | 核心技術路徑 | 商業模式 | 數據獲取方式 |
|---|---|---|---|
| Figure AI | 端到端神經網路 | 企業級自動化部署 | 模擬訓練 + 少量實體測試 |
| Tesla (Optimus) | 基於視覺的自主學習 | 大規模量產與銷售 | 影子模式 (Shadow Mode) |
| Sanctuary AI | 遠端操作優先 (Teleop-first) | 機器人即服務 (RaaS) | 專業操作員遠端訓練 |
技術深入
- 遠端操作系統通常採用低延遲串流協議(如 WebRTC),以確保操作員與機器人之間的同步性。
- 機器人端搭載多模態感測器(RGB-D 相機、力覺感測器),將環境數據即時回傳至操作員終端。
- 數據處理流程涉及將操作員的動作軌跡(Trajectory)與感測器數據進行時間戳對齊,形成訓練用的「專家示範(Expert Demonstrations)」。
- 為了降低對網路的依賴,部分系統在機器人端部署了邊緣運算模組,用於處理基礎的避障與穩定性控制,僅將高階決策交由遠端操作員。
前景展望基於引用來源的 AI 分析
遠端操控將在未來 24 個月內逐漸被自主導航取代
隨著模仿學習數據集的累積,機器人將能自主執行重複性高的清潔任務,僅在異常情況下請求人工介入。
機器人數據標註將成為新的高薪職業
高品質的遠端操作數據對於訓練通用機器人模型至關重要,企業將更傾向於聘請專業操作員而非普通清潔工。
時間線
2023-05
Sanctuary AI 宣布其 Phoenix 人形機器人具備遠端操作能力並開始商業化測試
2024-01
Figure AI 與 OpenAI 合作,展示人形機器人透過端到端神經網路進行自主操作的初步成果
2025-03
業界開始大規模採用「人類迴路(Human-in-the-loop)」訓練法,將遠端操控作為數據採集的主要手段
- 2023-05Sanctuary AI 宣布其 Phoenix 人形機器人具備遠端操作能力並開始商業化測試
- 2024-01Figure AI 與 OpenAI 合作,展示人形機器人透過端到端神經網路進行自主操作的初步成果
- 2025-03業界開始大規模採用「人類迴路(Human-in-the-loop)」訓練法,將遠端操控作為數據採集的主要手段
AI 週報
閱讀本週精選 AI 大事摘要 →
AI 策展新聞聚合。所有內容版權歸原始發布者所有。
原始來源: 钛媒体 ↗
每週電子報
每週一封,可隨時退訂。