來源ITmedia AI+ (日本)•較早收集於 33m
可騎乘四足 CORLEO 登陸川崎博物館
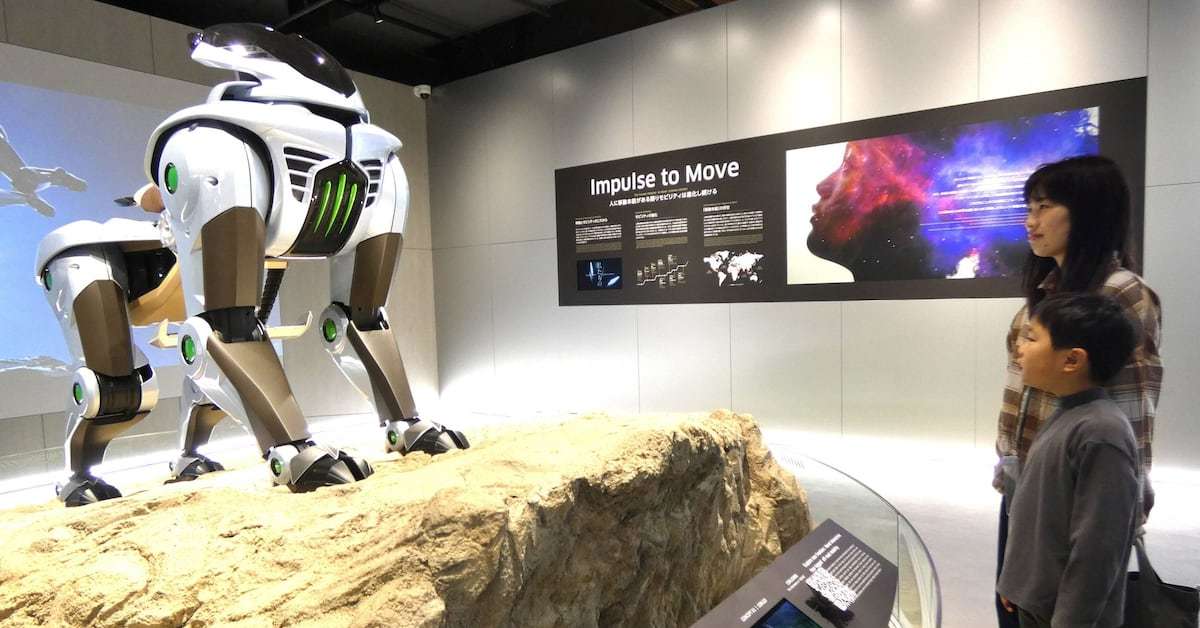
可騎乘四足機器人展覽:具身 AI 移動實進展(24字)
30 秒速覽
有什麼變化
川崎的 CORLEO 四足機器人可載人並以四腿行走
為什麼重要
此公眾展覽將世博熱潮與持續機器人教育連結,可能激勵更多工程師投入四足運動與具身 AI 應用。凸顯工業巨頭推動實用機器人移動的努力。
下一步行動
分析川崎世界 CORLEO 的步態影片,獲取四足控制演算法靈感。
誰應關注:Developers & AI Engineers
關鍵要點
- •川崎的 CORLEO 四足機器人可載人並以四腿行走
- •從 2025 年大阪・關西万博轉移至神戶博物館永久展出
- •旨在本地繼承世博會的尖端移動技術遺產
- •展示開發中的下一代可騎乘機器人技術
深度解析
本篇為 AI 生成分析,非原文內容。
增強重點摘要
- •CORLEO 採用了川崎重工業獨有的「Bex」四足機器人技術平台,該平台強調在崎嶇地形上的負重能力與穩定性。
- •該機器人設計初衷是為了應對高齡化社會下的物流需求,特別是針對工廠內部或難以使用輪式車輛的環境進行物資運輸。
- •川崎重工業在開發過程中,特別強化了人機協作的安全性,包括具備多重感測器以防止在載人移動時發生碰撞或失衡。
競品分析
Kawasaki CORLEO
- 類型
- 四足機器人
- 核心優勢
- 工業級負重與穩定性
- 載人能力
- 是
Boston Dynamics Spot
- 類型
- 四足機器人
- 核心優勢
- 高度靈活性與軟體生態
- 載人能力
- 否
Unitree B2
- 類型
- 四足機器人
- 核心優勢
- 高性價比與運動性能
- 載人能力
- 否
| 產品/公司 | 類型 | 核心優勢 | 載人能力 |
|---|---|---|---|
| Kawasaki CORLEO | 四足機器人 | 工業級負重與穩定性 | 是 |
| Boston Dynamics Spot | 四足機器人 | 高度靈活性與軟體生態 | 否 |
| Unitree B2 | 四足機器人 | 高性價比與運動性能 | 否 |
技術深入
- •動力系統:採用電動伺服驅動器,具備高扭矩輸出以支撐成人體重。
- •運動控制:整合了基於模型預測控制(MPC)的演算法,實現動態平衡與步態切換。
- •人機介面:配備專用手把控制系統,並具備自動平衡模式以降低操作門檻。
- •結構設計:模組化設計,允許根據不同應用場景更換上部載具模組。
前景展望基於引用來源的 AI 分析
川崎將推動 CORLEO 技術從展覽品轉向工業物流應用。
川崎重工業長期致力於將機器人技術商業化,該技術的公開展示是為了驗證其在實際場域的可靠性。
四足載人機器人將成為未來大型工業園區的標準巡檢與運輸工具。
隨著自動化需求提升,具備地形適應力的載人機器人能有效解決傳統輪式車輛無法進入的複雜區域問題。
時間線
2022-04
川崎重工業首次公開四足步行機器人 Bex 原型。
2025-04
CORLEO 於大阪・關西万博正式亮相並提供公眾體驗。
2026-03
CORLEO 結束世博會任務,轉移至神戶川崎世界博物館進行永久展示。
- 2022-04川崎重工業首次公開四足步行機器人 Bex 原型。
- 2025-04CORLEO 於大阪・關西万博正式亮相並提供公眾體驗。
- 2026-03CORLEO 結束世博會任務,轉移至神戶川崎世界博物館進行永久展示。
AI 週報
閱讀本週精選 AI 大事摘要 →
相關動態
AI 策展新聞聚合。所有內容版權歸原始發布者所有。
原始來源: ITmedia AI+ (日本) ↗
每週電子報
每週一封,可隨時退訂。